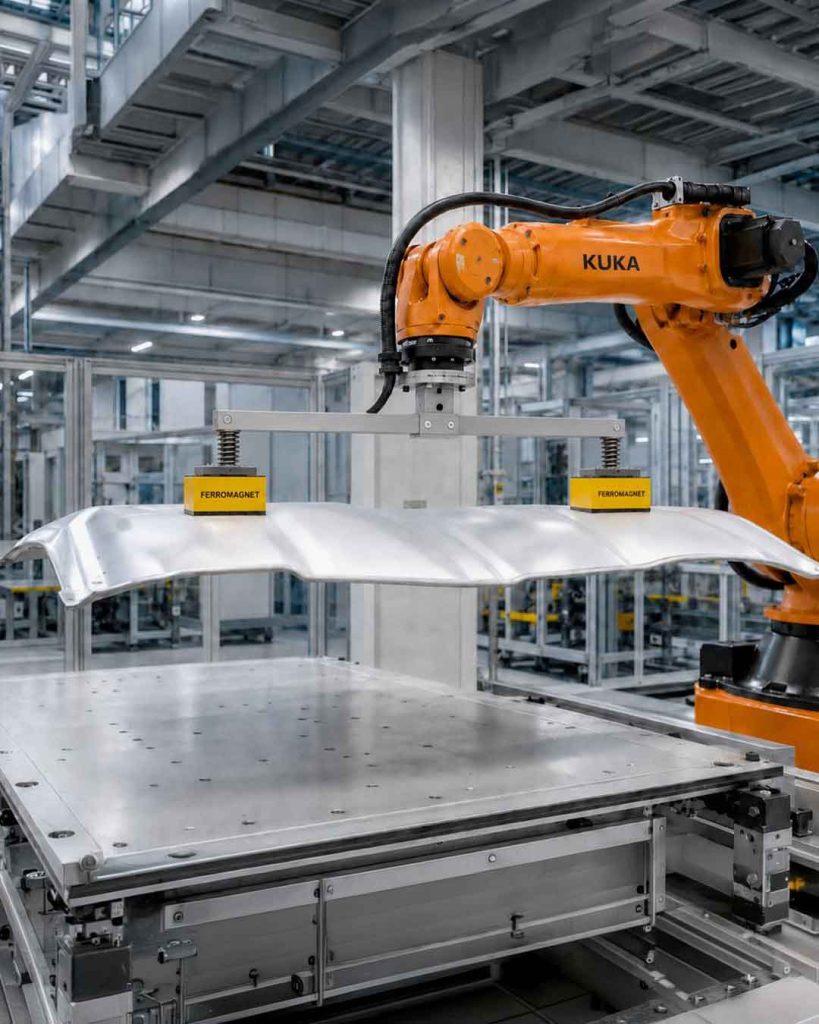
Magnetisches Greifen mit Robotern

Magnetgreifer
für Roboter.

Magnetische Greiflösungen für Roboter-Endeffektoren. Lassen Sie uns Teileeigenschaften, Montageschnittstelle, Roboter-Traglast und Steuerungsanforderungen gemeinsam bewerten.

Anwendung ansehen

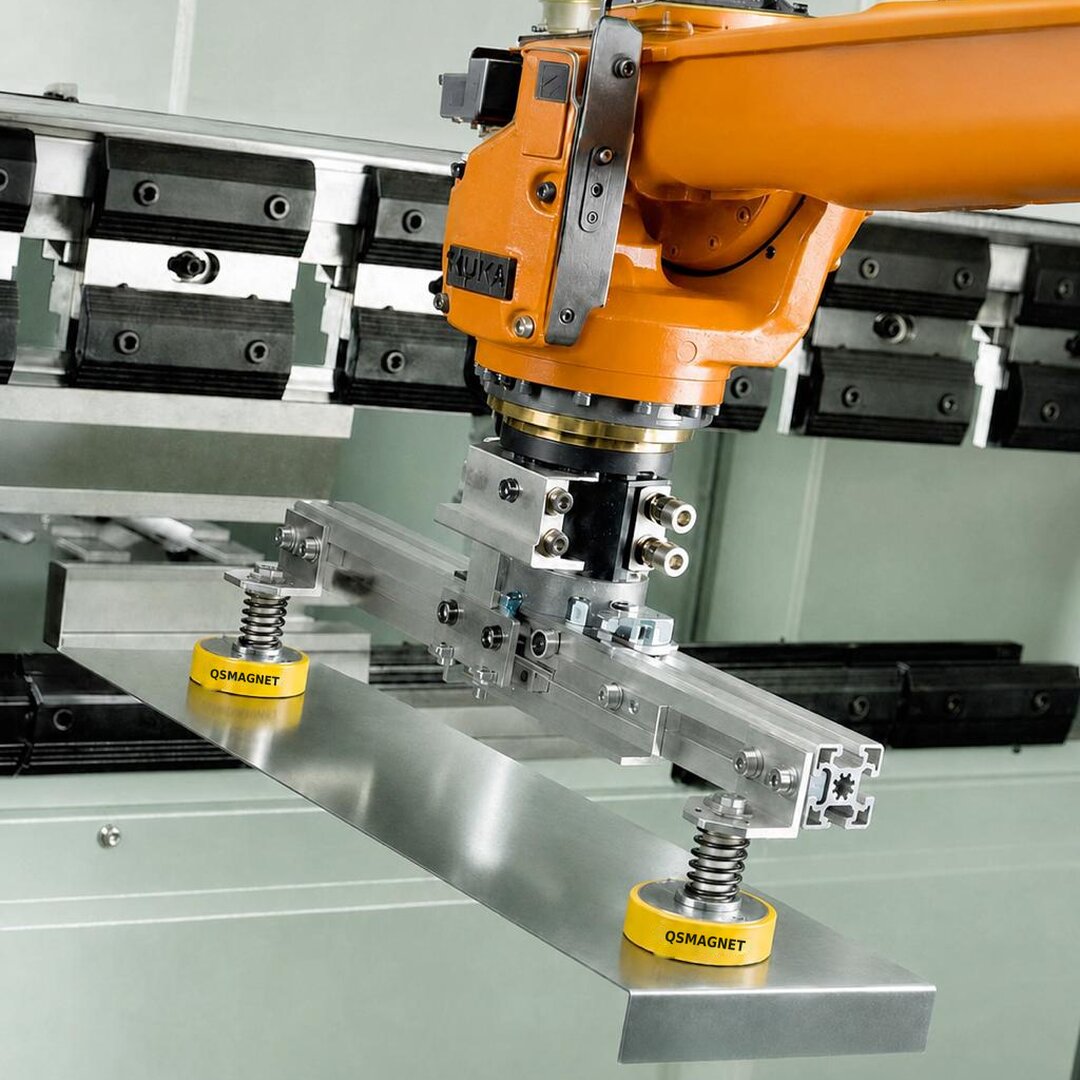
Greifer, Teil und Roboter werden gemeinsam betrachtet.

Kontaktfläche und Montageanordnung werden zusammen mit den Anforderungen der Anwendung bewertet.

Robot koluna entegre robotik manyetik tutucu

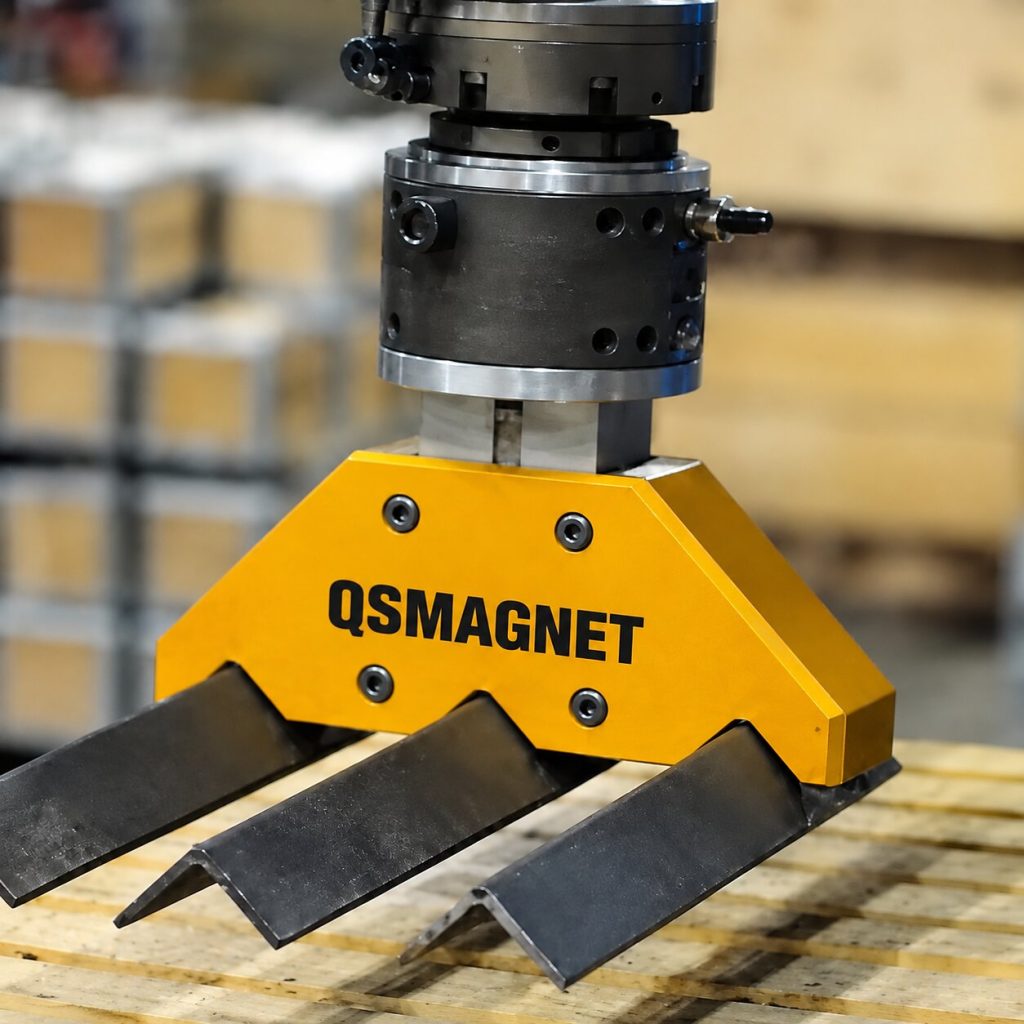
Kontakt mit dem Teil

Die Lösung wird nach Kontaktfläche und Teileeigenschaften bewertet.

Roboterschnittstelle

Roboterflansch und Montageanordnung werden für die Anwendung geplant.

Montage- und Steuerungsdaten.

  • Schnittstelle und GeometrieRoboterflansch, Montage und Arbeitsraum.
  • Bewegte GesamtlastTeil, Greifer und Anbauteile.
  • BewegungsbedingungenRichtung, Beschleunigung sowie Aufnahme- und Ablagepunkte.
  • SteuerungsanforderungenSignale, Anschlüsse und Systemumfang.

Häufige Fragen

Die Eignung wird nach Robotermodell, Montageschnittstelle, Gesamttraglast und Steuerungsanforderungen beurteilt.

Bei dünnen und gelochten Blechen sind die nutzbare Kontaktfläche und die Durchbiegung des Teils entscheidend. Die Eignung wird anhand der Teilezeichnung und bei Bedarf eines Versuchs bewertet.

Robotermodell, Flanschmaß oder Schnittstellenzeichnung, Teilezeichnung und Gewicht sowie Aufnahme- und Ablagepunkte können Sie über das Formular unten als Dateien anhängen.

Lernen wir Ihr Teil und Ihren Roboter kennen.

Teilen Sie die Teilezeichnung, das Gewicht und, falls vorhanden, Ihr Robotermodell mit.