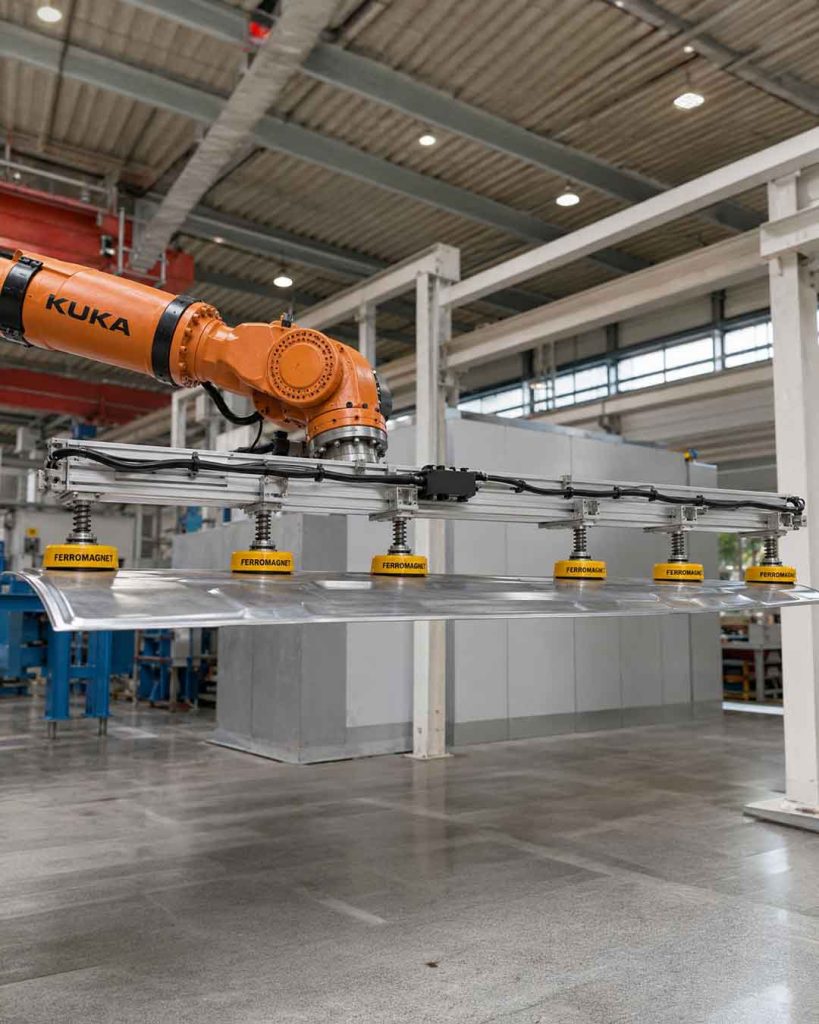
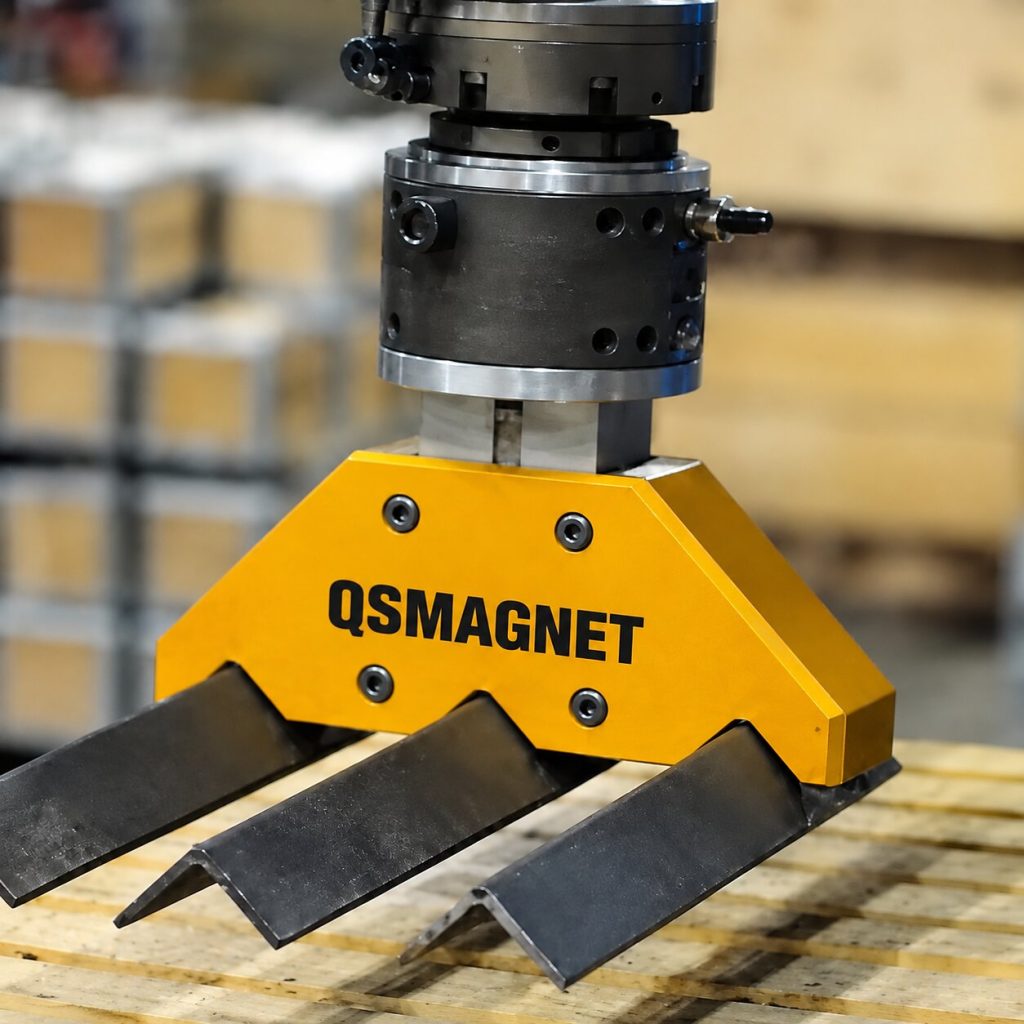
Teilehandling mit Roboter

Blech- und Stahlteile
mit dem Roboter handhaben.

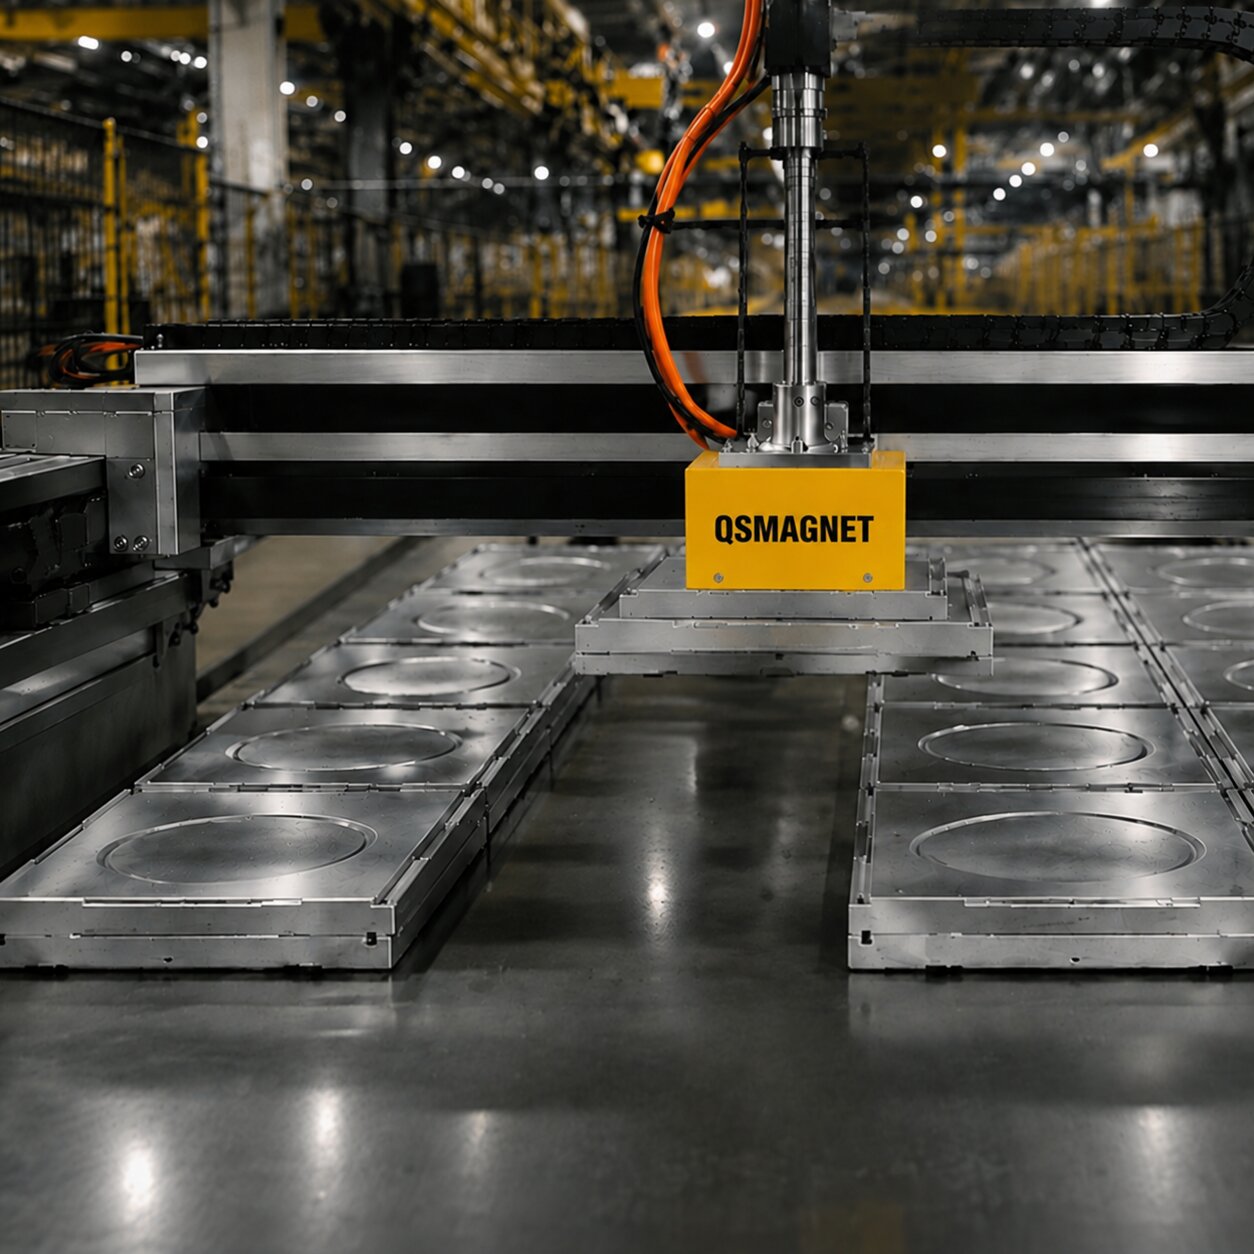
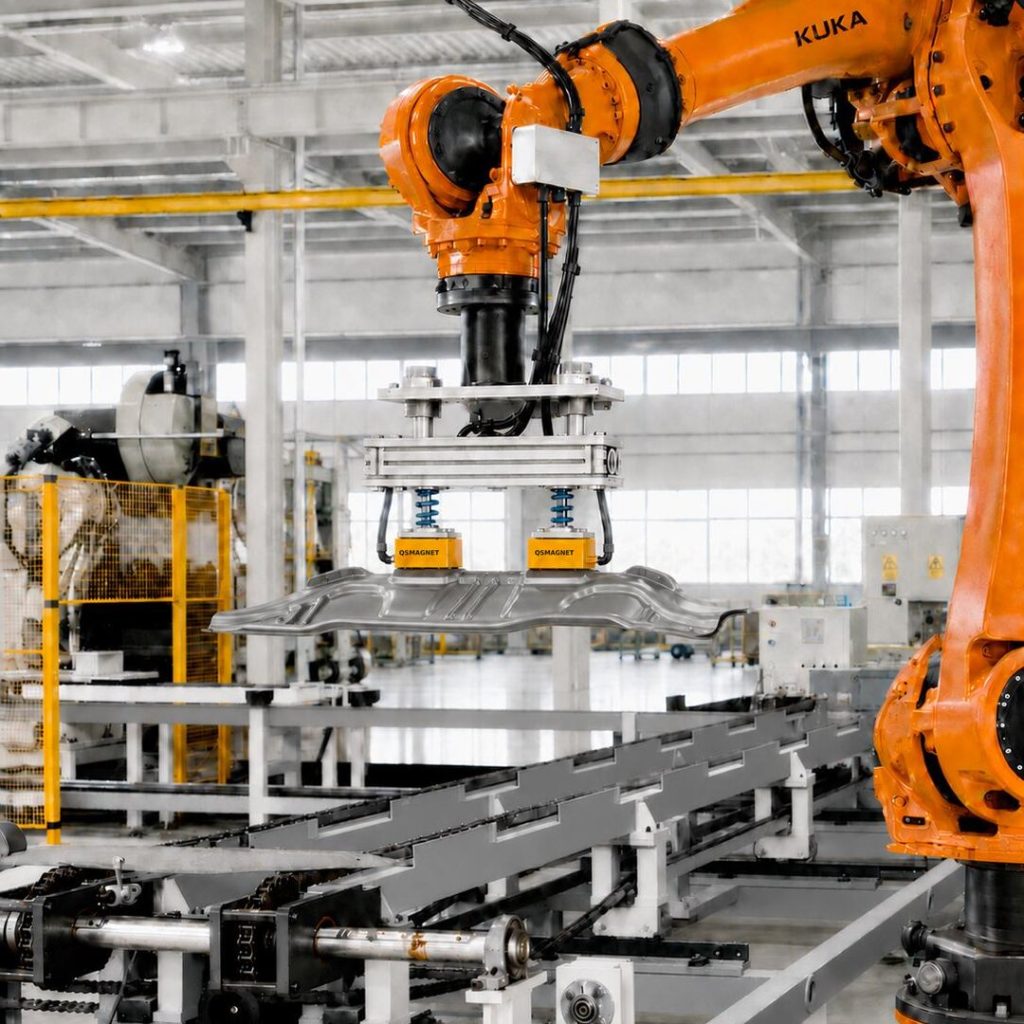
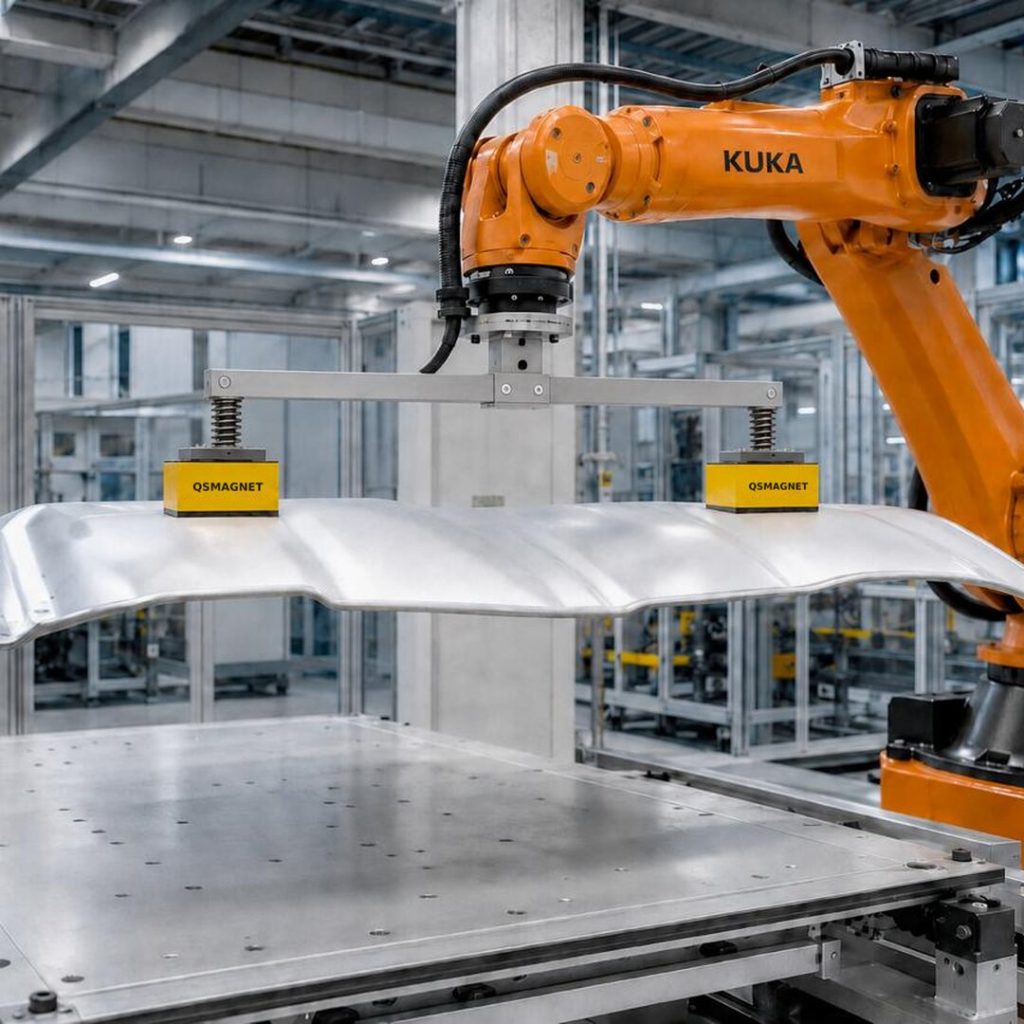
Greiferlösungen zum Aufnehmen, Umsetzen und Ablegen magnetisch haltbarer Blech- und Stahlteile mit dem Roboter. Bewerten wir Ihr Teil, Ihren Roboter und Ihre Arbeitsweise gemeinsam.

Teiletransfer mit Roboter

Welchen Vorgang möchten Sie automatisieren?

Bewerten wir den Greiferbedarf für Ihre Transportaufgabe gemeinsam.

Bewerten wir Ihren Bedarf nach Aufnahme- und Ablageposition des Teils.

Prüfen wir Transportrichtung und Bewegungsablauf zwischen den Fertigungsschritten gemeinsam.

Legen wir den Greiferbedarf nach Teilegeometrie und Ablageplan fest.

Robot koluna entegre robotik manyetik tutucu

Den passenden Greifer für Ihren Bedarf wählen.

Bewerten wir mechanisches Greifen, Vakuum- und Magnetgreifer passend zu Ihrem Teil und Ihren Einsatzbedingungen.

  • 01Teil und KontaktflächeWerkstoff, Geometrie, Dicke und Gewicht.
  • 02Roboter und BewegungRobotermodell, Traglast inklusive Greifer, Bewegungsrichtung und Beschleunigung.
  • 03Prozess und IntegrationAufnahme- und Ablagepunkte, Taktanforderungen und Steuersignale.

Häufige Fragen

Zum Teilehandling mit Roboter.

Teileeigenschaften, Robotermodell, Gesamttraglast inklusive Greifer und Bewegungsbedingungen werden gemeinsam geprüft. Montage- und Steuerungsanschlüsse werden je Anwendung bewertet.

Bei dünnen und gelochten Blechen sind nutzbare Kontaktfläche, Durchbiegung und Dicke entscheidend. Die Eignung wird anhand der Teilezeichnung und bei Bedarf eines Versuchs bewertet.

Robotermodell und Flanschdaten, Teilezeichnung und Gewicht, Aufnahme- und Ablagepunkte, Zieltaktzeit sowie die verwendeten Steuersignale werden für die Bewertung benötigt.

Beschreiben Sie Ihr Teil und Ihren Prozess.

Beginnen Sie mit einem Foto oder einer Zeichnung des Teils. Ergänzen Sie, falls vorhanden, Ihr Robotermodell und den geplanten Vorgang.