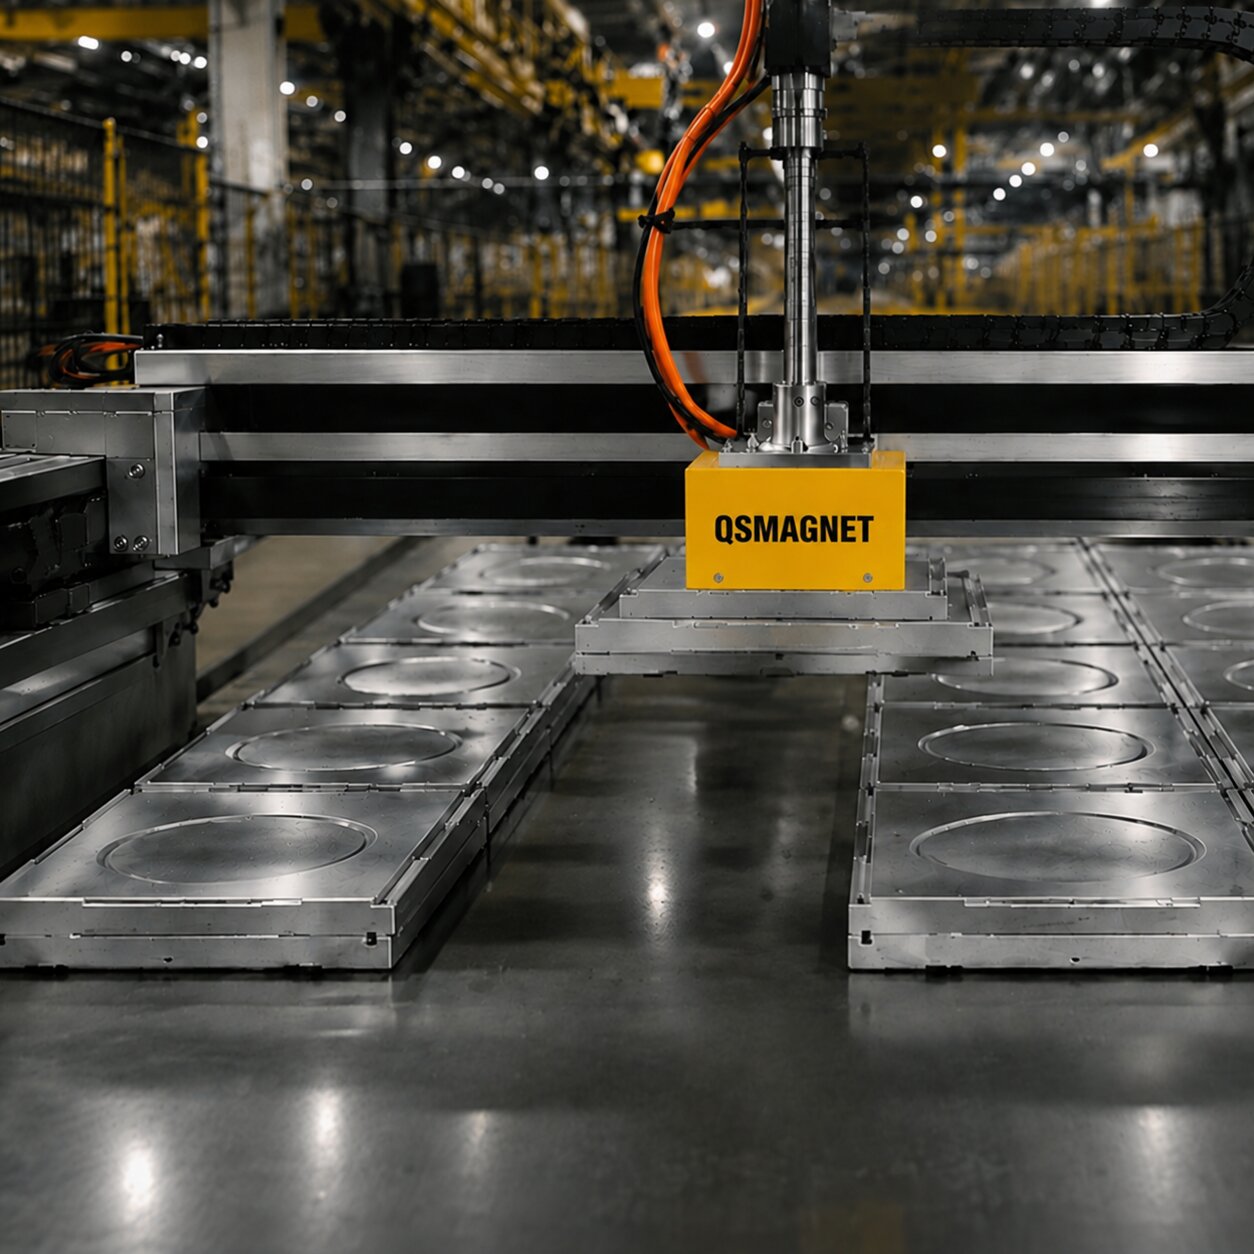
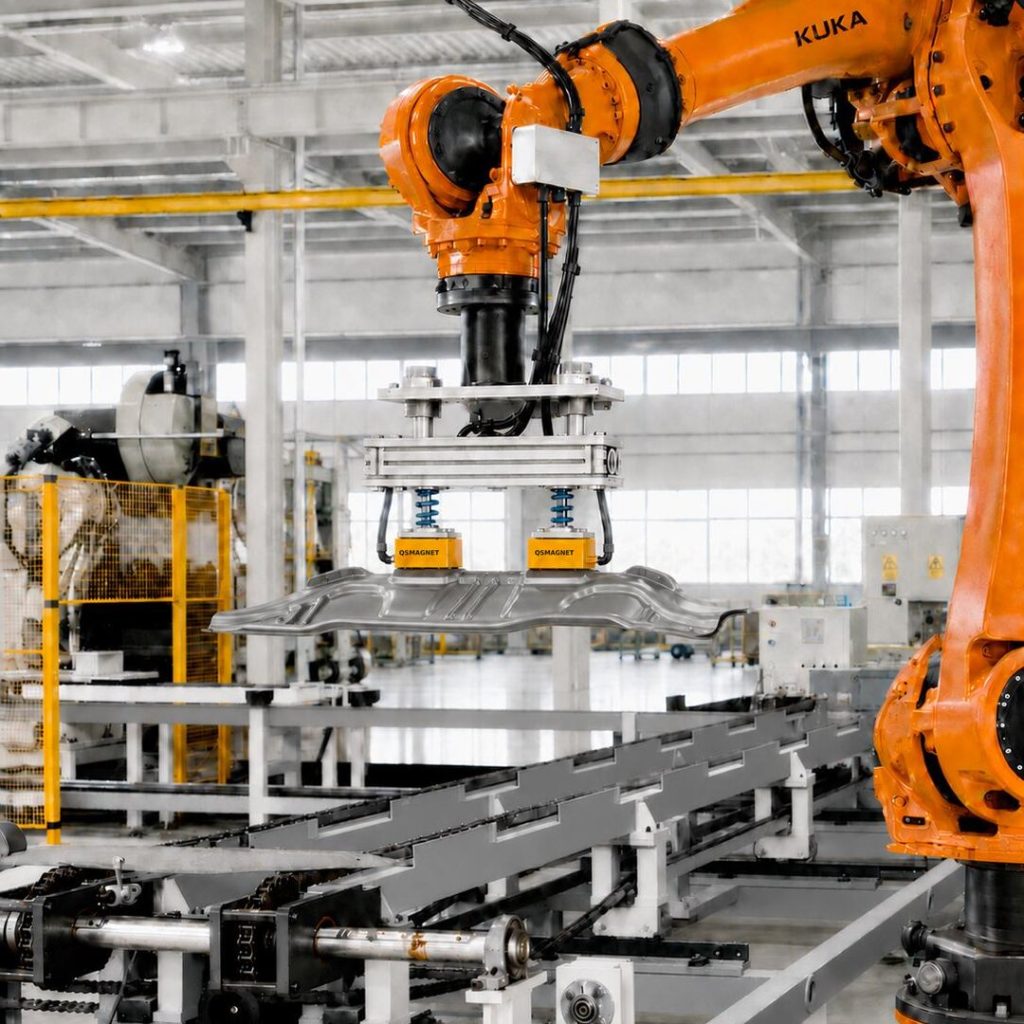
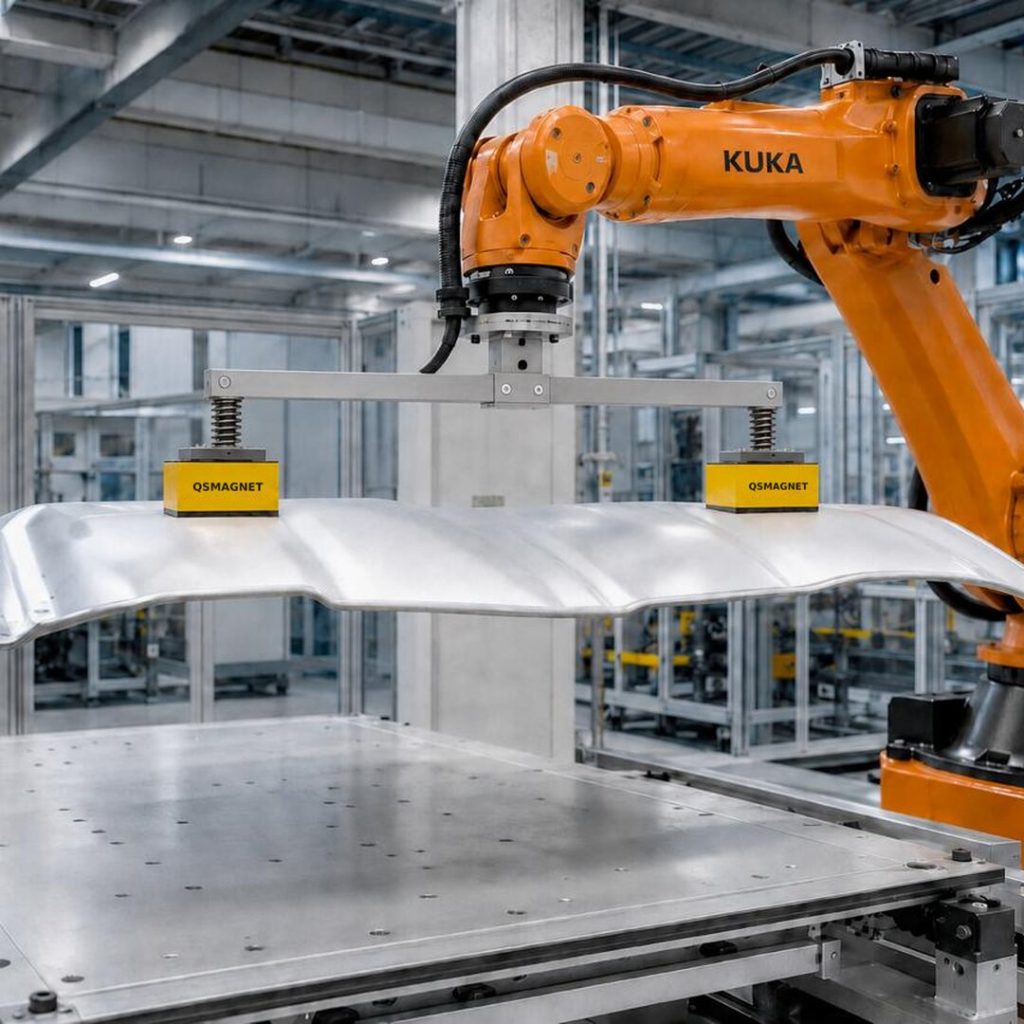
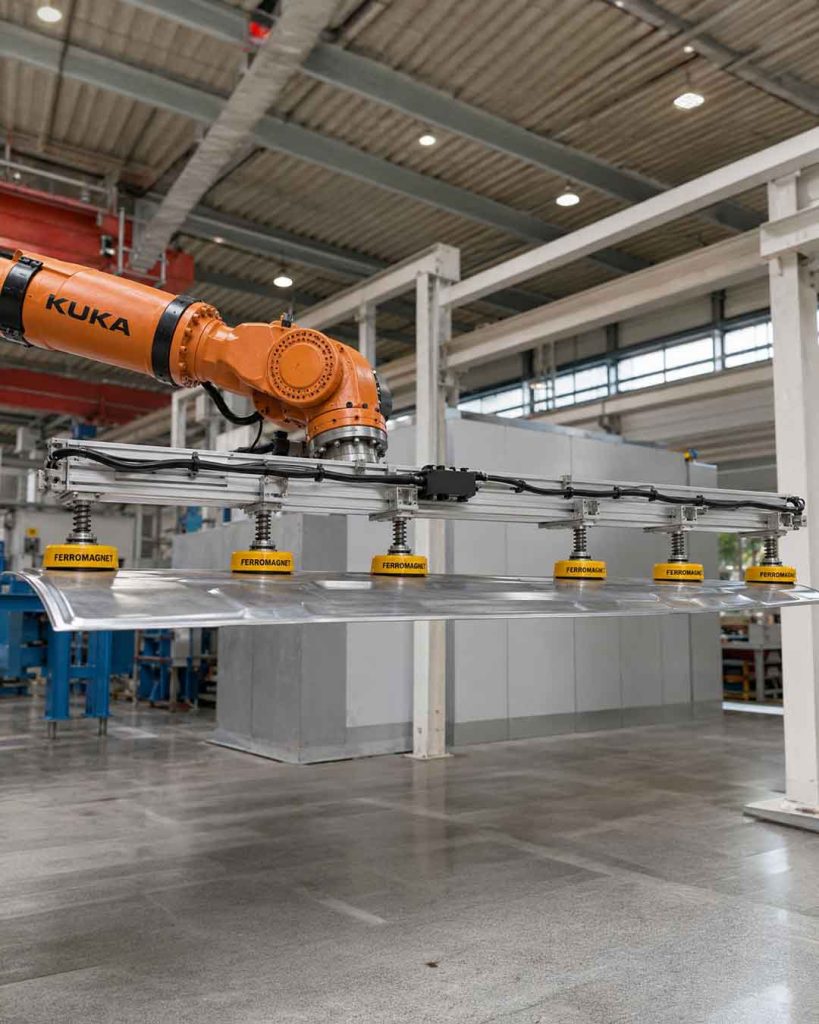
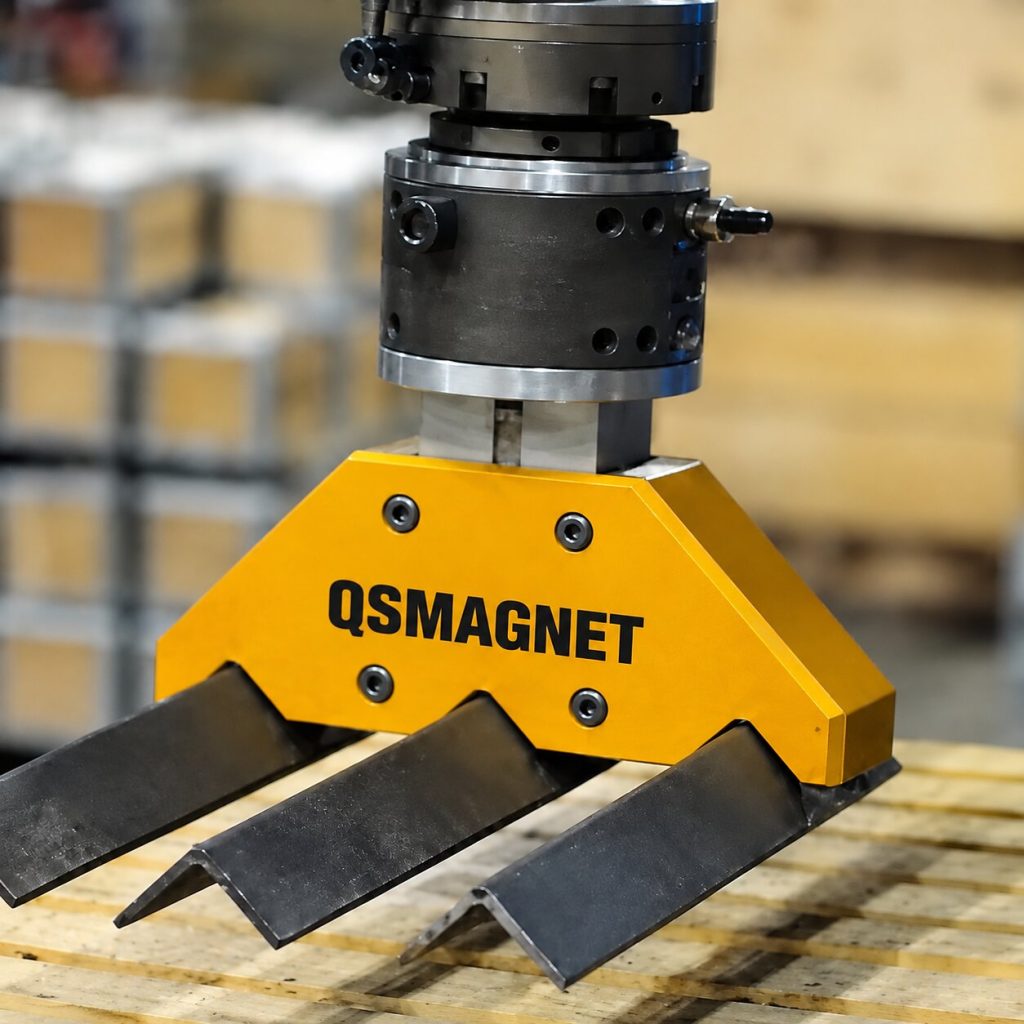
Manyetik tutmaya uygun sac ve çelik parçaların robotla alınması, aktarılması ve yerleştirilmesi için tutucu çözümleri. Parçanızı, robotunuzu ve çalışma düzeninizi birlikte değerlendirelim.
Parça özellikleri, robot modeli, tutucu dahil toplam yük ve hareket koşulları birlikte incelenir. Montaj ve kontrol bağlantıları uygulamaya göre değerlendirilir.
İnce ve delikli saclarda kullanılabilir temas alanı, parçanın esnemesi ve kalınlık belirleyicidir. Uygunluk, parça çizimi ve gerektiğinde deneme ile değerlendirilir.
Robot modeli ve flanş bilgisi, parça çizimi ve ağırlığı, alma-bırakma noktaları, çevrim hedefi ve kullanılacak kontrol sinyalleri değerlendirme için gereklidir.
Parçanızı ve işleminizi anlatın.
Parça fotoğrafı veya çizimiyle başlayın. Varsa robot modelinizi ve hedeflediğiniz işlemi ekleyin.