Robotik Tutucular
CNC ve Pres Besleme Robotunda Manyetik Tutucu Nasıl Seçilir?
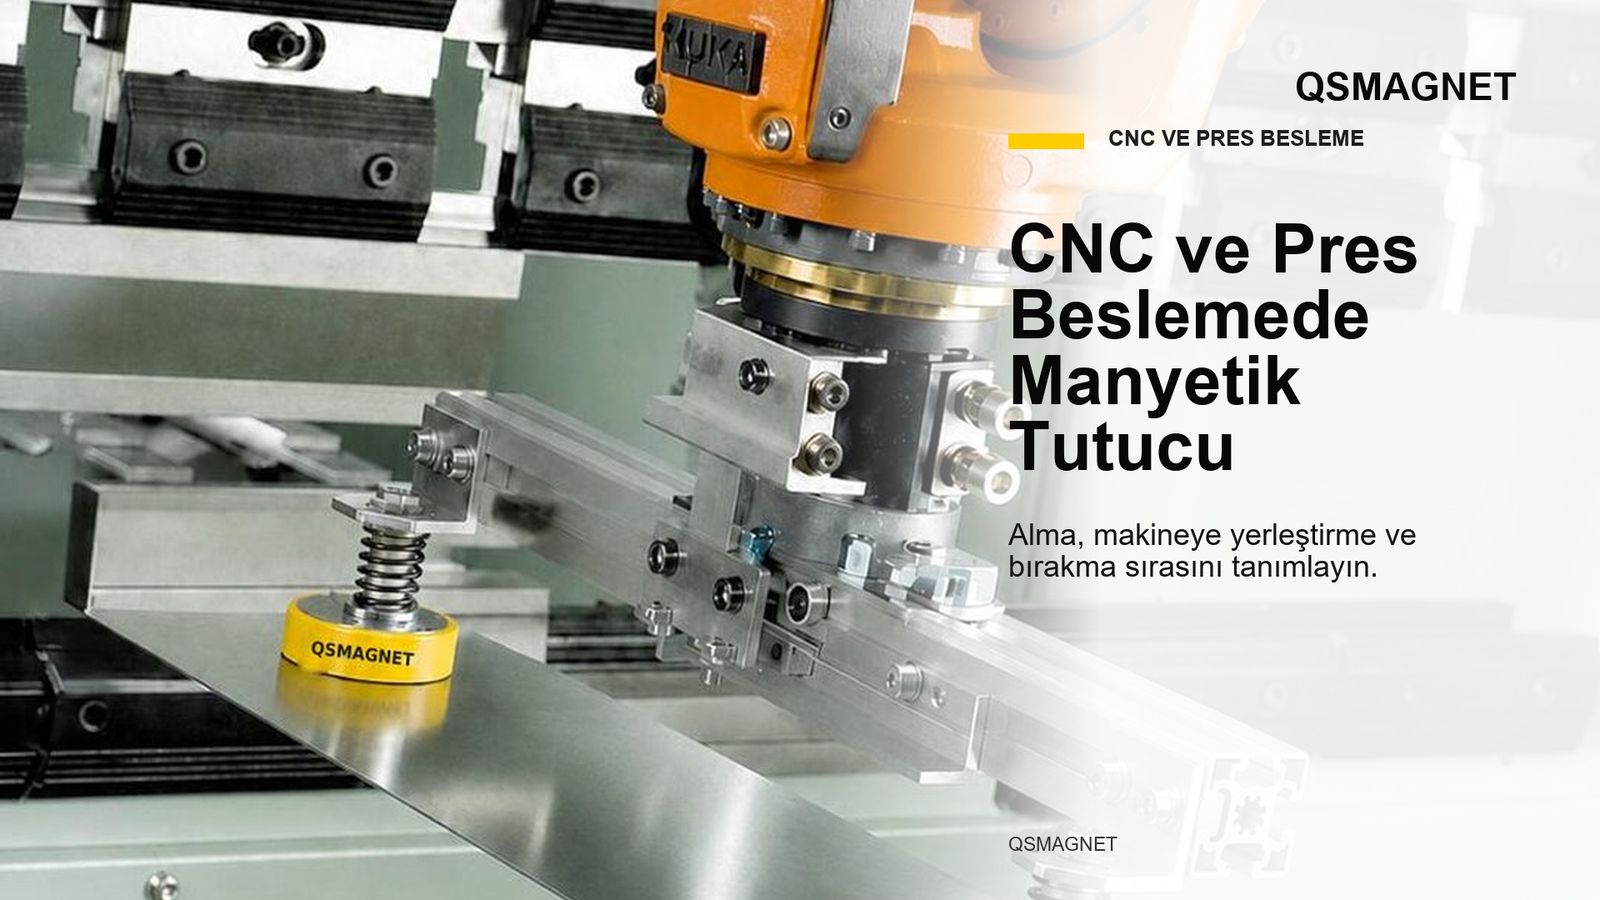
CNC ve pres beslemede manyetik tutucu, parçayı alma, makineye yerleştirme ve işlem sonunda çıkarma göreviyle birlikte seçilir. QSMAGNET otomasyona özel manyetik gripper çözümleri CNC ve pres besleme uygulamaları için değerlendirilebilir. Parça ve makineyle uyum, proje kapsamında doğrulanmalıdır.
Kompakt manyetik gripper, robotun çelik parçayı makine girişine taşımasını destekler; parçanın geometrisine göre tasarlanabilmesi, besleme düzenine uyarlama imkânı verir.
Parçanın makineye nasıl devredileceğini belirleyin
Tutucunun hangi yüzeyden yaklaşacağını ve parçanın mengene, fikstür veya kalıba nasıl yerleşeceğini gösterin. Taşıma tutucusundan beklenen işi, işleme sırasında parçayı sabitleyen düzenden ayrı tarif edin. Makine içindeki boşlukları ve robotun geri çekilmesi gereken yönü çizime ekleyin.
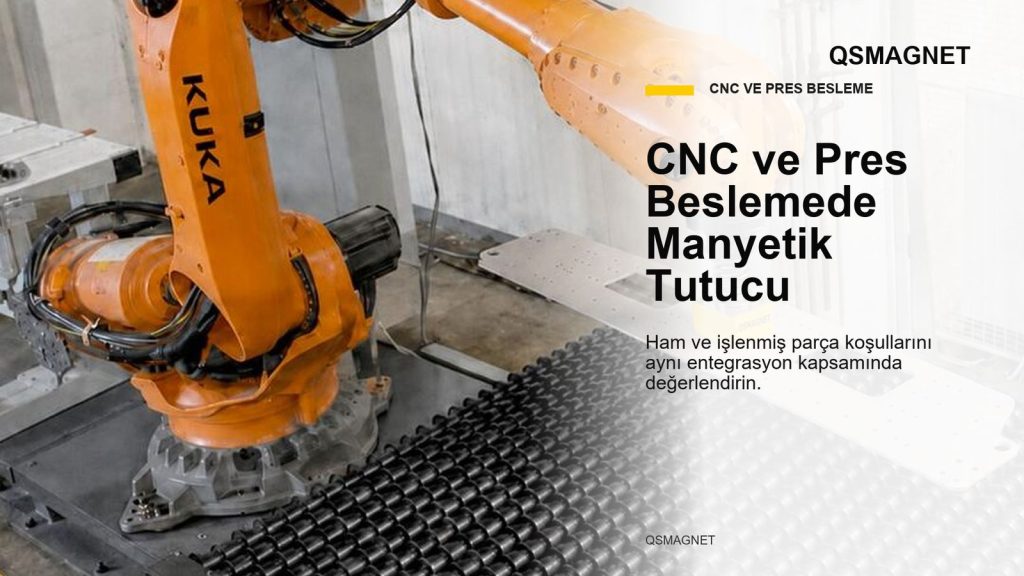
Ham parça ile işlenmiş parçanın ölçüleri farklıysa iki durumu da değerlendirin. İlk alımdaki tutma yüzeyi, işlem sonunda değişmiş olabilir. Uygunluk görüşmesine her iki parça çizimiyle başlayın; tek tutucu düzeninin hangi aşamaları kapsayacağını açıkça sorun.
Komut ve doğrulama sırasını netleştirin
Manyetik tutucularda parça varlığını algılayan seçenekler bulunur; bu özellik seçilen ürün ve yapılandırmaya bağlıdır. Projenizde şu durumların nasıl doğrulanacağını entegratörünüzle belirleyin:
- Parça alındı: tutma komutundan sonra parçanın taşımaya hazır olduğunun doğrulanması.
- Makineye yerleşti: parçanın hedef konuma geldiğinin ve makinenin kabul koşullarının doğrulanması.
- Parça bırakıldı: tutucunun parçadan ayrıldığının ve robotun geri çekilebileceğinin doğrulanması.
Robot kapasitesi değerlendirilirken tutucu ve parçanın toplam ağırlığı, ağırlık merkezi ve hareket sırasında oluşan dinamik yükler birlikte ele alınır. Hedef çevrimi bu bütün üzerinden değerlendirin.
Üretimdeki yüzey koşulunu numuneye yansıtın
Tutucu yüzeyinde biriken metal talaşı veya parçanın kirli ve pürüzlü yüzeyi manyetik teması etkileyebilir. Numuneyi gerçek üretim koşuluyla paylaşın. Vardiya içinde yapılacak yüzey kontrolü ve temizlik erişimini de ekipman yerleşimini görüşürken gündeme alın.
Sık sorulan sorular
Aynı tutucu her CNC ve prese uyar mı?
Parça, makine erişimi, robot ve kontrol sistemi birlikte değerlendirilmelidir.
Manyetik olmayan parçalar da taşınabilir mi?
Standart manyetik tutma uygun değildir; malzemeye uygun farklı bir tutma yöntemi gerekir.
Ham ve işlenmiş parça çizimlerini, makine modelini ve robot bilgilerini QSMAGNET’e iletin; besleme ihtiyacınıza uygun manyetik gripper için değerlendirme isteyin.
İlgili yazılar
Tüm yazılar
Robotik Tutucular
Robot İçin Mıknatıslı Tutucu Nasıl Seçilir?
Robot için mıknatıslı tutucu seçiminde malzemeyi, toplam yükü, ağırlık merkezini ve kontrol uyumunu değerlendirin…
Yazıyı incele
Robotik Tutucular
Delikli Saclar Robotla Nasıl Taşınır? Vakum ve Manyetik Tutucu Seçimi
Delikli sac taşımada vakum ve manyetik tutucuyu delik yerleşimi, temas alanı ve robot hareketine…
Yazıyı incele
Robotik Tutucular
Robotla Çelik Parça Paletleme İçin Hangi Tutucu Seçilir?
Robotla çelik parça paletlemede tutucuyu parça biçimi, toplam yük, palet düzeni ve bırakma koşullarıyla…
Yazıyı incele