Robotik Tutucular
Robot İçin Mıknatıslı Tutucu Nasıl Seçilir?
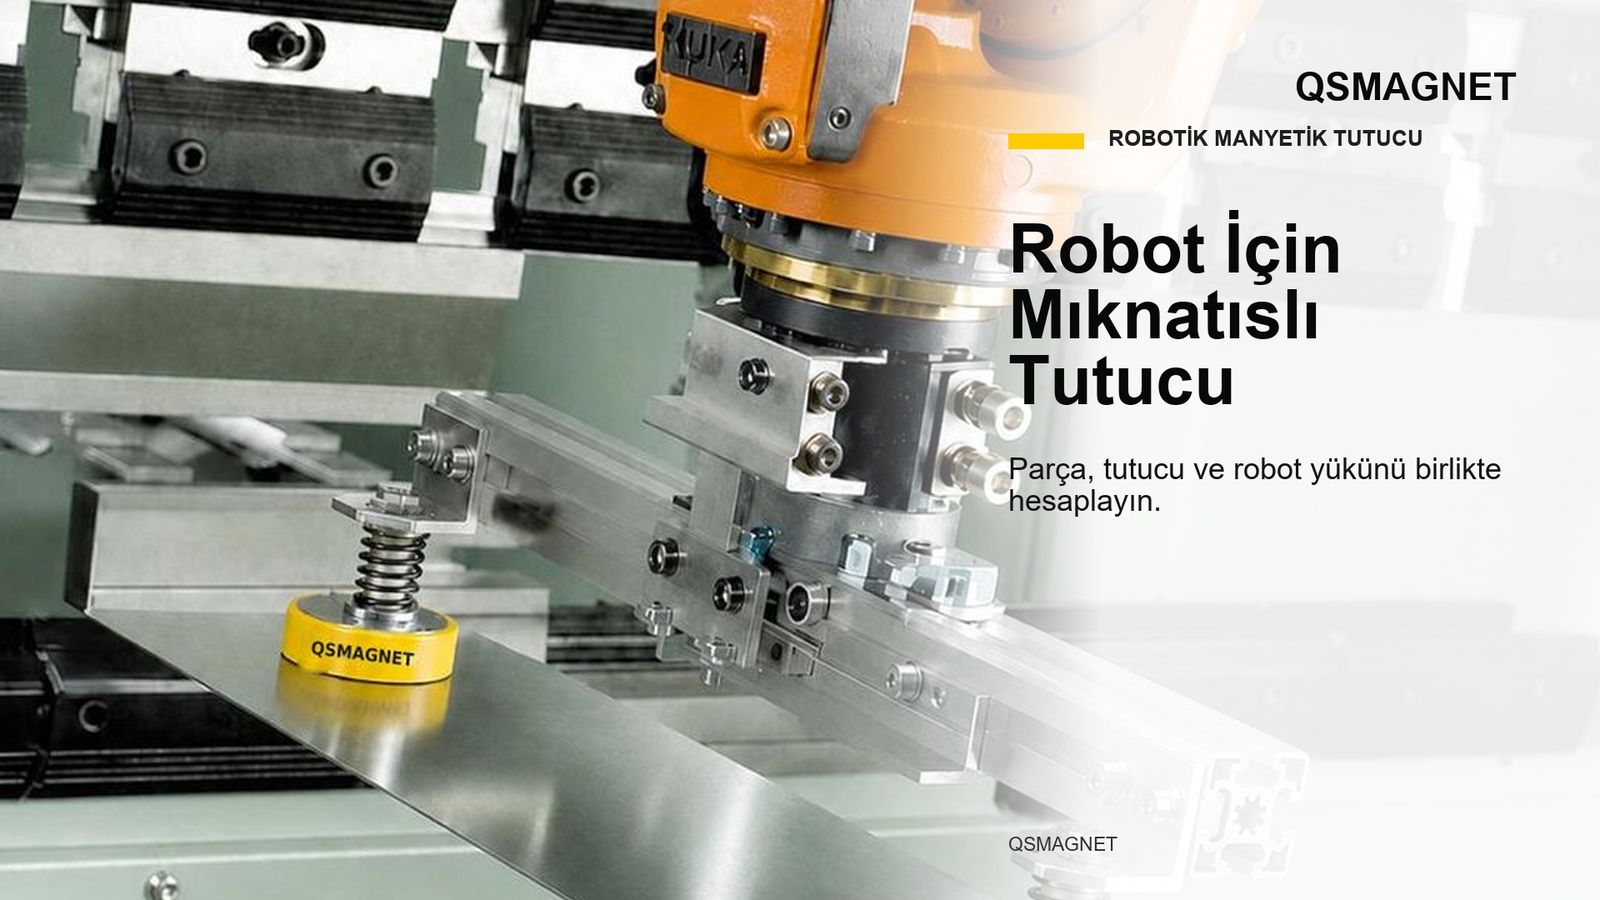
Robot için mıknatıslı tutucu seçimi, parçanın manyetik tutuşa uygunluğu ve robotun taşıyacağı toplam yükle başlar. QSMAGNET otomasyona özel manyetik gripper çözümleri, çelik parçanın geometrisi ve üretim görevi üzerinden değerlendirilebilir.
Robot koluna entegre edilen manyetik tutucu, uygun çelik parçayı yüzeyinden kavrayarak alma, taşıma ve yerleştirme işlemlerini otomasyon çevrimine dahil eder.
Parça kadar tutucunun ağırlığını da hesaplayın
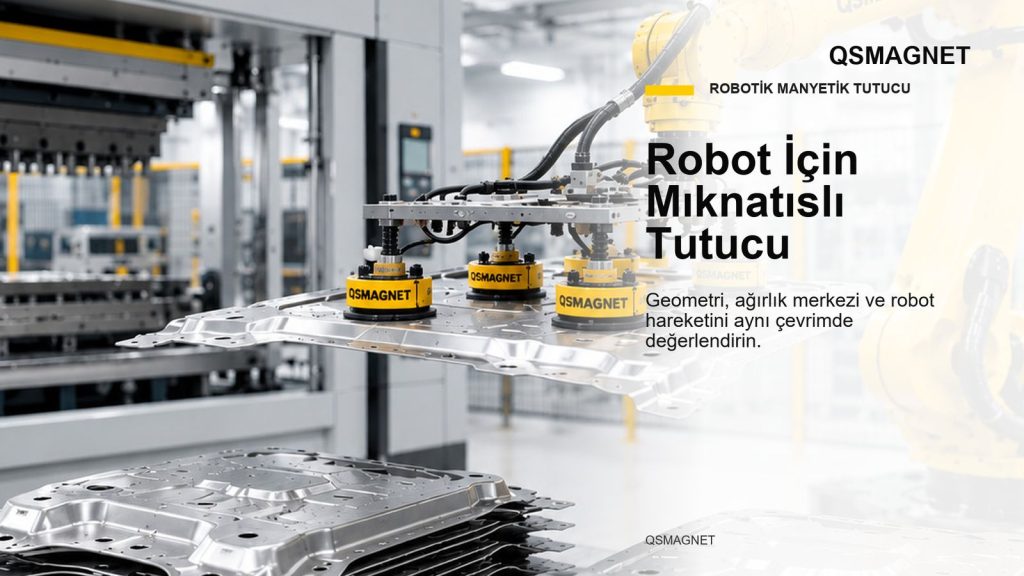
Robotun taşıdığı yük; iş parçasıyla birlikte tutucuyu ve bağlantılarını kapsar. Ağırlık merkezinin robot flanşına uzaklığı, atalet ve hareket sırasında oluşan dinamik yükler de değerlendirmeye girer. Sadece parça kilogramına bakarak seçim yapılmaz.
Örneğin aynı parçayı kısa mesafede taşımakla bileği döndürerek başka bir istasyona bırakmak için beklenen hareketleri ayrı gösterin. Çevrim hedefini yazın, ancak kullanılacak hız ve hareketlerin uygunluğunu robot entegratörüyle birlikte doğrulatın.
- Parça: malzeme kalitesi, ölçü, kalınlık, ağırlık ve tutucunun temas edeceği yüzey.
- Robot: marka/model, kullanılacak bağlantı düzeni ve mevcut kontrol arayüzü.
- Görev: alma/bırakma konumları, yön değiştirme ihtiyacı ve hedeflenen üretim çevrimi.
Tutma komutunu ve geri bildirimi tanımlayın
Parça tanıma işlevlerinin davranışı, kullanılan sensöre, parçanın geometrisine ve tutma konumuna bağlı olabilir. Uygunluk gerçek parça üzerinde doğrulanmalıdır.
Teklif görüşmesinde “tut” komutunun nasıl verileceğini, parçanın alındığı ve bırakıldığının nasıl doğrulanacağını sorun. Hata mesajı oluştuğunda robotun hangi durumda kalacağı entegrasyon tasarımında tanımlansın. Bu işlevleri mevcut robotunuzda hazır kabul etmeden elektriksel bağlantı ve haberleşme kapsamını netleştirin.
Numuneyle uygulama sınırını görün
Değerlendirme için sadece en kolay tutulan parçayı seçmeyin. En ince parçayı, farklı yüzey durumlarını ve ağırlık merkezi değişen örnekleri de paylaşın. Teklifte hangi parçaların kapsandığını ve ürün değişiminde hangi ayarların gerekeceğini görmek isteyin. Böylece yeni parçalar devreye alınırken hangi bilgilerin tekrar inceleneceği belli olur.
Sık sorulan sorular
Her metal manyetik tutucuyla taşınır mı?
Hayır. Manyetik tutuşa uygun olmayan malzemeler için başka tutma yöntemleri seçilir.
Mevcut robotuma doğrudan takılır mı?
Flanş, toplam yük, kontrol bağlantıları ve çalışma hareketleri proje bazında doğrulanmalıdır.
Robot modelinizi, parça çiziminizi ve hedef çevriminizi QSMAGNET’e iletin; ihtiyacınıza uygun manyetik gripper ve entegrasyon kapsamı için değerlendirme isteyin.
İlgili yazılar
Tüm yazılar
Robotik Tutucular
Delikli Saclar Robotla Nasıl Taşınır? Vakum ve Manyetik Tutucu Seçimi
Delikli sac taşımada vakum ve manyetik tutucuyu delik yerleşimi, temas alanı ve robot hareketine…
Yazıyı incele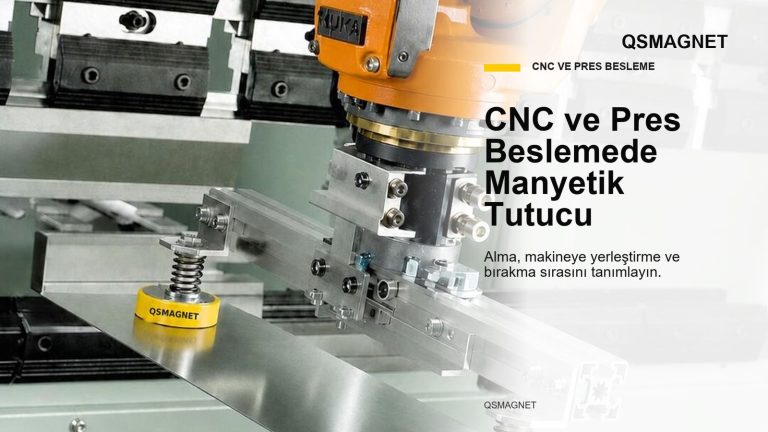
Robotik Tutucular
CNC ve Pres Besleme Robotunda Manyetik Tutucu Nasıl Seçilir?
CNC ve pres beslemede manyetik tutucuyu parça, fikstür, robot yükü ve kontrol sinyalleriyle birlikte…
Yazıyı incele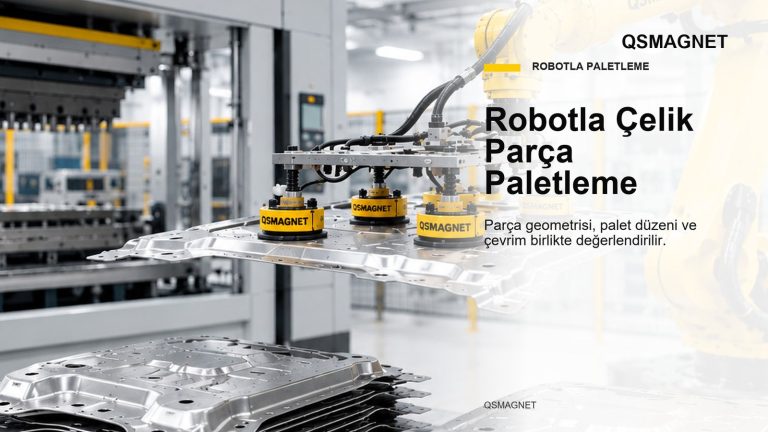
Robotik Tutucular
Robotla Çelik Parça Paletleme İçin Hangi Tutucu Seçilir?
Robotla çelik parça paletlemede tutucuyu parça biçimi, toplam yük, palet düzeni ve bırakma koşullarıyla…
Yazıyı incele