Magnetgreifer für Roboter
Magnetgreifer für Roboter auswählen
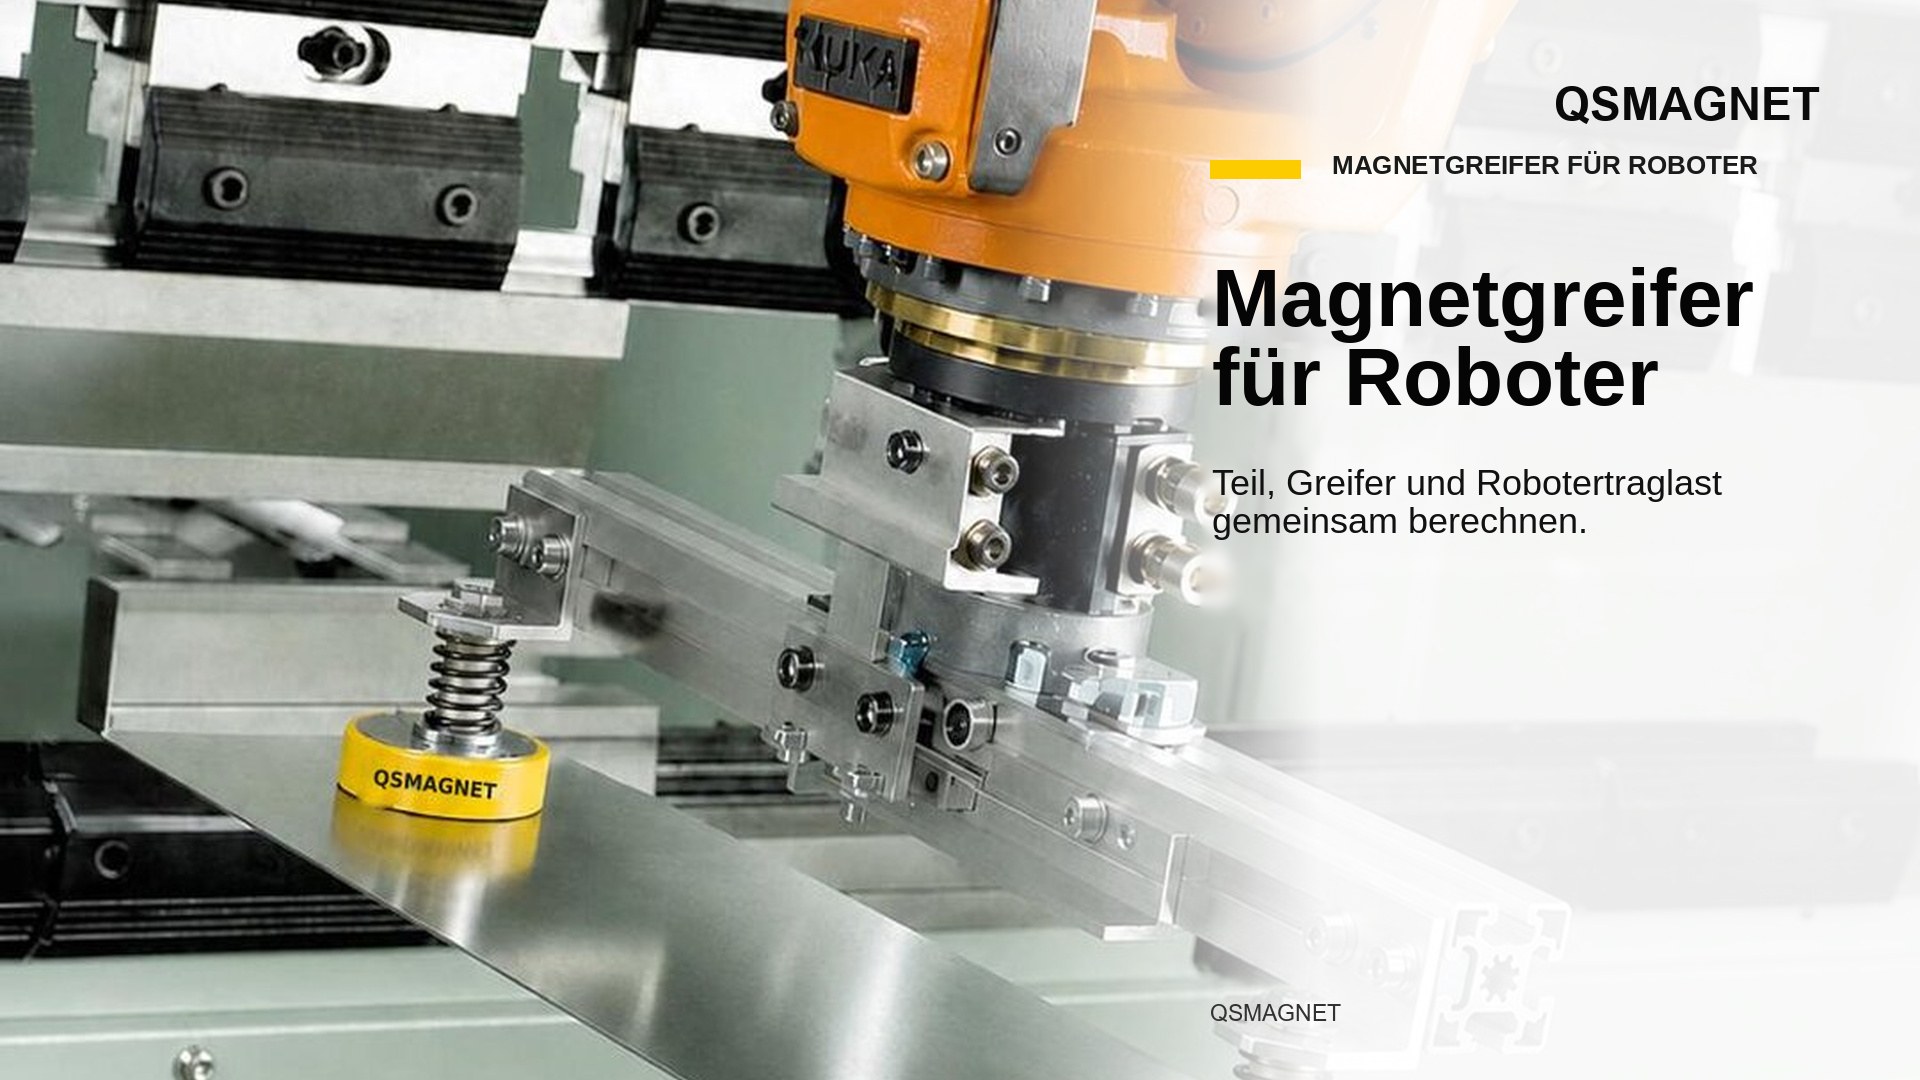
Die Wahl eines Magnetgreifers für Roboter beginnt mit der Frage, ob das Teil magnetisch haltbar ist und welche Gesamttraglast der Roboter tragen wird. Die Magnetgreifer von QSMAGNET für die Automation lassen sich anhand der Geometrie des Stahlteils und der Fertigungsaufgabe bewerten.
Ein in den Roboterarm integrierter Magnetgreifer hält ein geeignetes Stahlteil über seine Oberfläche und bringt Aufnehmen, Transportieren und Ablegen in den Automationszyklus.
Neben dem Teil auch das Greifergewicht berücksichtigen
Die Traglast des Roboters umfasst neben dem Werkstück auch Greifer und Anbauteile. Abstand des Schwerpunkts zum Roboterflansch, Massenträgheit und die bei Bewegung entstehenden dynamischen Lasten gehören ebenfalls zur Bewertung. Die Auswahl richtet sich nicht nur nach dem Teilegewicht in Kilogramm.
Zeigen Sie die erwarteten Bewegungen beispielsweise getrennt für das kurze Verfahren desselben Teils und für das Drehen des Handgelenks zum Ablegen an einer anderen Station. Notieren Sie Ihr Taktziel, lassen Sie die Eignung der vorgesehenen Geschwindigkeiten und Bewegungen aber mit Ihrem Roboterintegrator prüfen.
- Teil: Werkstoffsorte, Abmessungen, Dicke, Gewicht und die vom Greifer berührte Fläche.
- Roboter: Hersteller/Modell, vorgesehene Montageschnittstelle und vorhandene Steuerungsschnittstelle.
- Aufgabe: Aufnahme- und Ablagepositionen, eventueller Lagewechsel und Zieltakt der Fertigung.
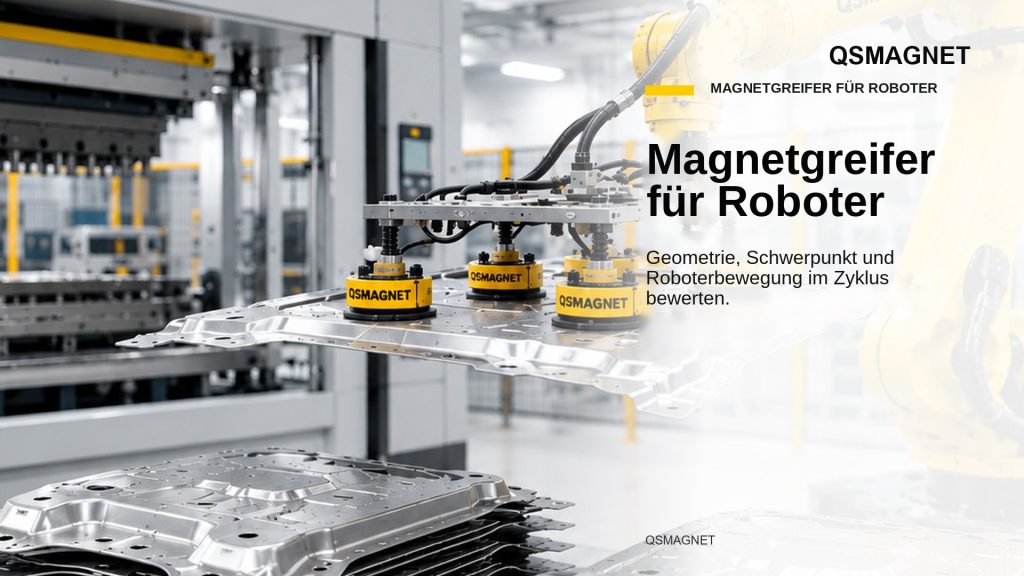
Greifbefehl und Rückmeldung festlegen
Das Verhalten von Teileerkennungsfunktionen kann von Sensor, Teilegeometrie und Halteposition abhängen. Die Eignung muss am realen Teil geprüft werden.
Fragen Sie im Angebotsgespräch, wie der Befehl „Greifen“ gegeben wird und wie bestätigt wird, dass das Teil aufgenommen und abgelegt wurde. Lassen Sie im Integrationskonzept festlegen, in welchem Zustand der Roboter bei einer Fehlermeldung verbleibt. Klären Sie den Umfang von elektrischem Anschluss und Kommunikation, ohne davon auszugehen, dass diese Funktionen an Ihrem vorhandenen Roboter fertig vorhanden sind.
Anwendungsgrenzen anhand von Mustern erkennen
Wählen Sie für die Bewertung nicht nur das am leichtesten zu haltende Teil. Teilen Sie auch das dünnste Teil, unterschiedliche Oberflächenzustände und Beispiele mit wanderndem Schwerpunkt mit. Lassen Sie im Angebot erkennen, welche Teile abgedeckt sind und welche Anpassungen beim Produktwechsel nötig werden. So ist klar, welche Angaben bei neuen Teilen erneut geprüft werden müssen.
Häufige Fragen
Lässt sich jedes Metall mit einem Magnetgreifer handhaben?
Nein. Für Werkstoffe, die nicht magnetisch haltbar sind, werden andere Greifverfahren gewählt.
Passt er direkt an meinen vorhandenen Roboter?
Flansch, Gesamttraglast, Steuerungsanschlüsse und Bewegungsabläufe müssen je Projekt geprüft werden.
Senden Sie QSMAGNET Ihr Robotermodell, die Teilezeichnung und den Zieltakt und fordern Sie eine Bewertung eines Magnetgreifers und Integrationsumfangs passend zu Ihrer Anwendung an.
Ähnliche Artikel
Alle Artikel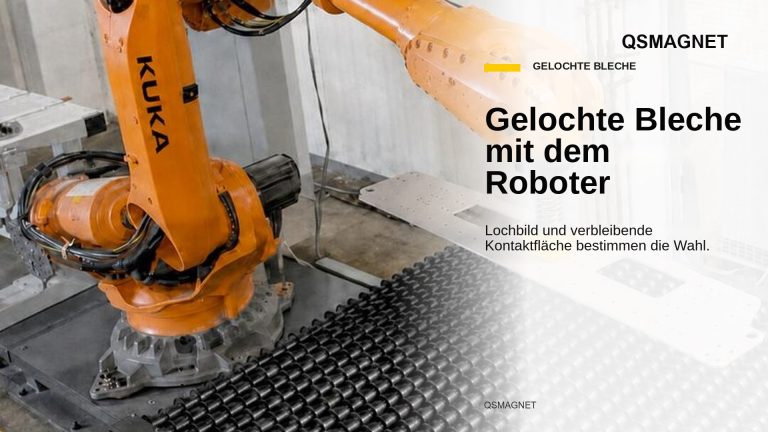
Magnetgreifer für Roboter
Gelochte Bleche mit dem Roboter handhaben: Vakuumgreifer oder Magnetgreifer?
Für gelochte Bleche Vakuum- und Magnetgreifer nach Lochbild, Kontaktfläche und Roboterbewegung bewerten. Entdecken Sie…
Artikel lesen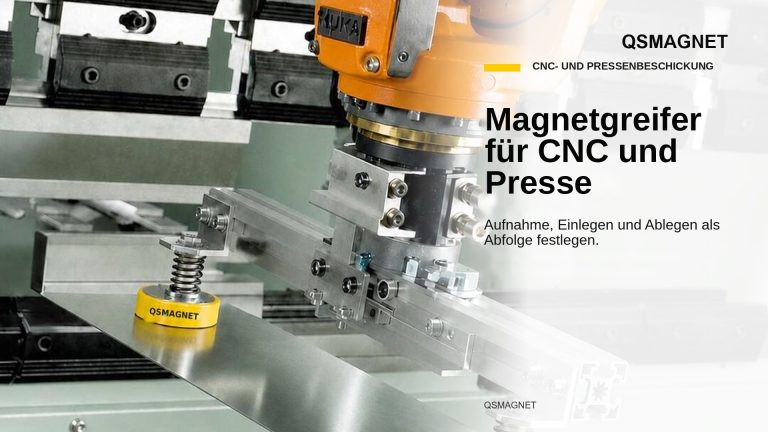
Magnetgreifer für Roboter
Magnetgreifer für Roboter zur CNC- und Pressenbeschickung auswählen
Für die CNC- und Pressenbeschickung den Magnetgreifer zusammen mit Teil, Spannvorrichtung, Robotertraglast und Steuersignalen…
Artikel lesen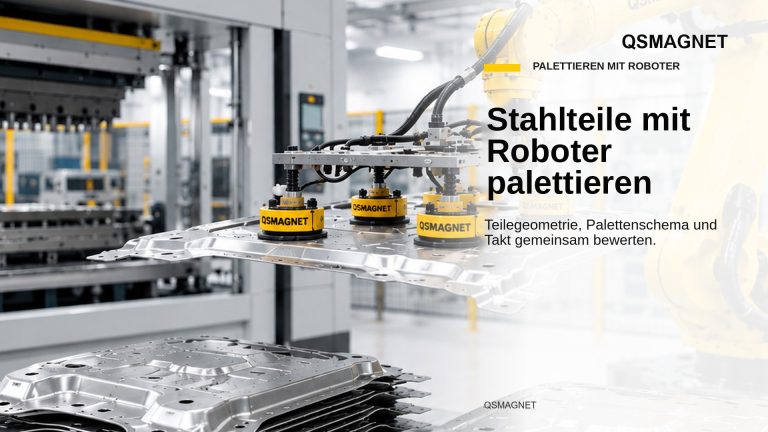
Magnetgreifer für Roboter
Welcher Greifer eignet sich zum Palettieren von Stahlteilen mit dem Roboter?
Zum Palettieren von Stahlteilen mit dem Roboter den Greifer nach Teileform, Traglast, Palettenschema und…
Artikel lesen