Magnetgreifer für Roboter
Welcher Greifer eignet sich zum Palettieren von Stahlteilen mit dem Roboter?
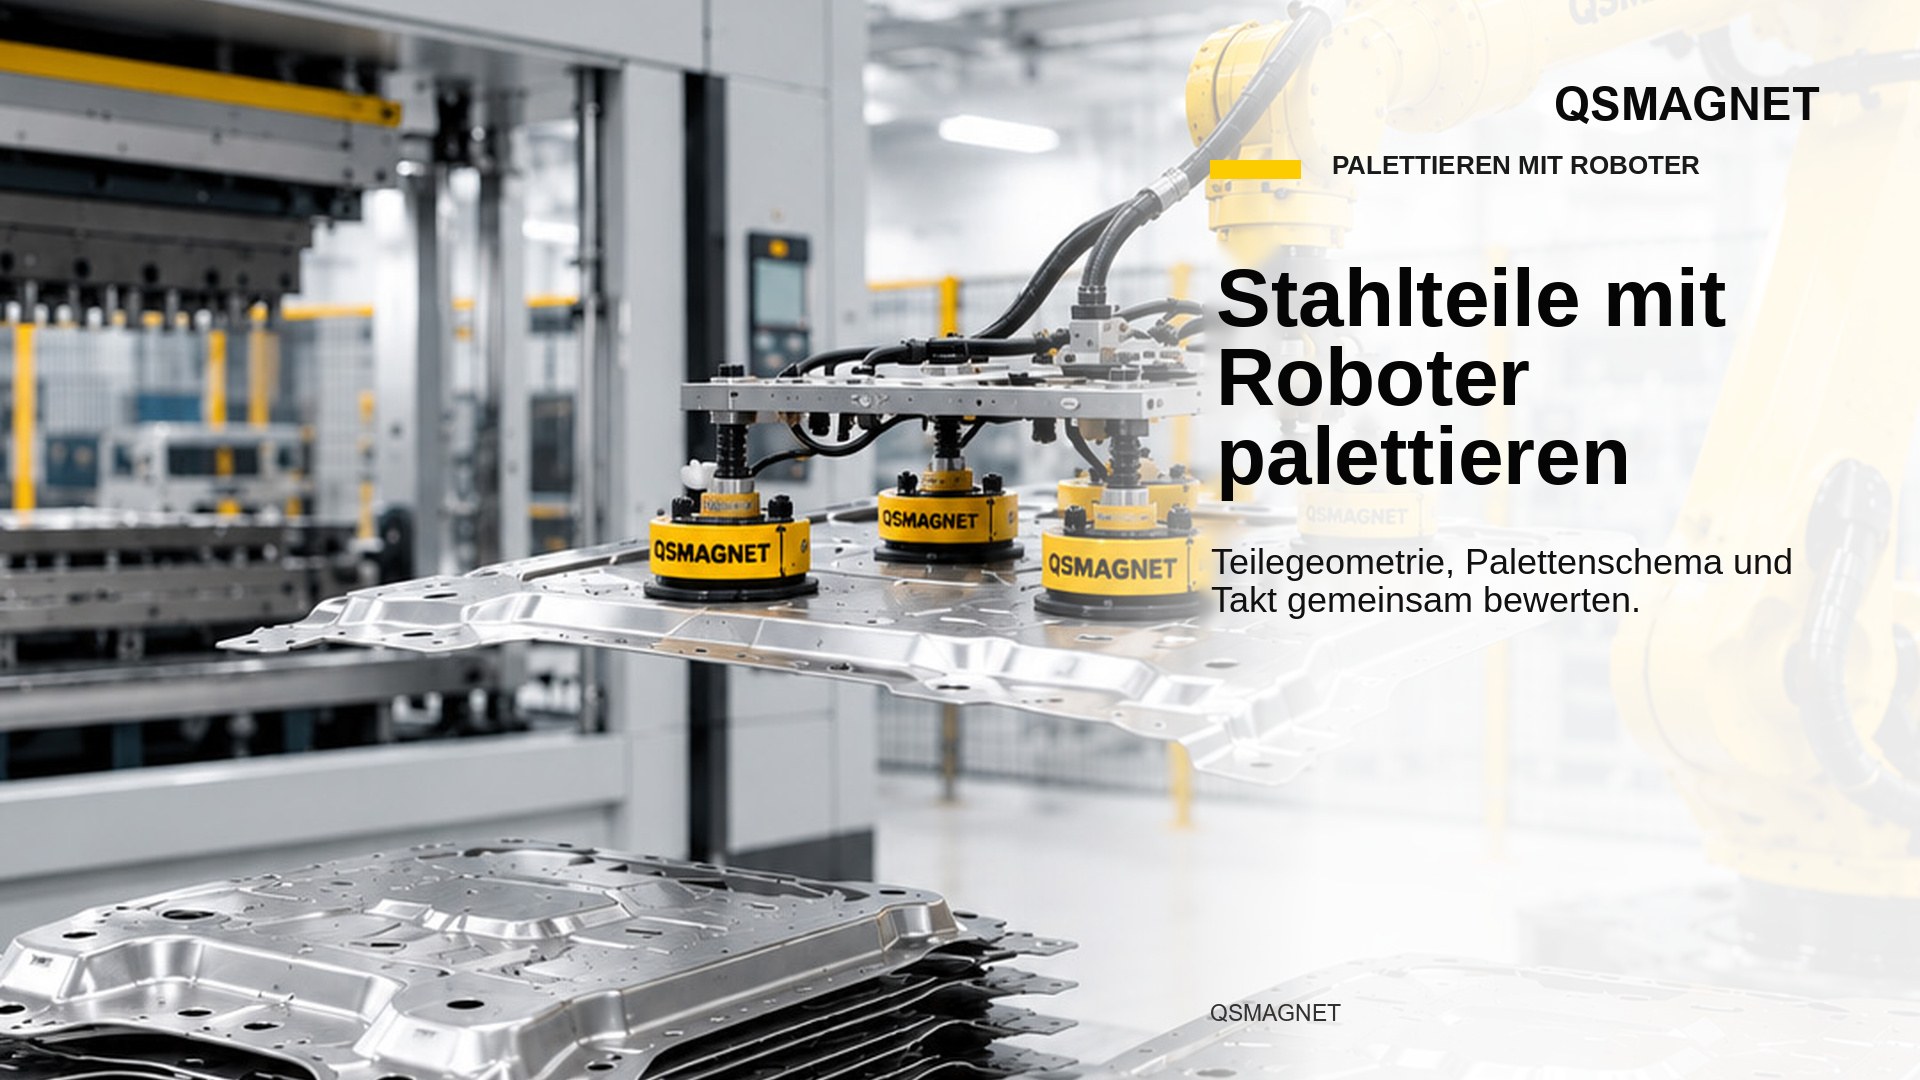
Beim Palettieren von Stahlteilen mit dem Roboter wird der Greifer nach der Fläche gewählt, an der er das Teil aufnimmt, und nach dem Schema, in dem er die Teile auf der Palette ablegt. Die Magnetgreifer von QSMAGNET für die Automation lassen sich für Palettier- und Depalettieranwendungen bewerten. Das passende Greifverfahren muss festgelegt werden, indem Teil und Roboterbewegung gemeinsam geprüft werden.
Ein Magnetgreifer kann eingesetzt werden, um das Ablegen eines vom Förderband genommenen Stahlteils an seiner Zielposition auf der Palette mit dem Roboter zu automatisieren.
Zuerst das Palettenschema beschreiben
Werden die Teile in derselben Lage angeordnet, oder ändert sich die Lage in jeder Schicht? Kommen Zwischenlagen zwischen die Produkte? Beschreiben Sie mit einer Zeichnung, wie die versandfertige Palette aussehen soll. Die Aufgabe des Greifers umfasst neben der Aufnahme vom Förderband auch das lagerichtige Ablegen.
Bauen Sie beispielsweise eine Palette mit einem anderen Produkt in jeder Reihe, teilen Sie die Teilereihenfolge mit. Besprechen Sie mit Ihrem Integrator, welches Produkt der Roboter an welcher Position aufnimmt und wie das Programm Produktwechsel verfolgt. Ist eine Teileerkennung oder Bildverarbeitung nötig, nehmen Sie sie gesondert in den Projektumfang auf.
Die Robotertraglast als Ganzes bewerten
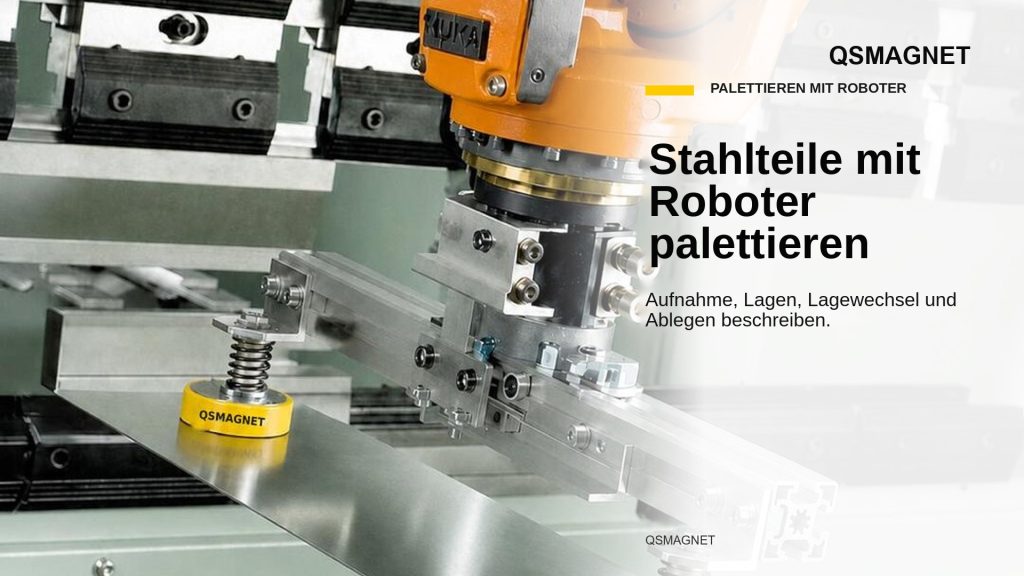
Greifer, Anbauteile und Teil bilden zusammen die Traglast des Roboters. Auch Schwerpunkt und Massenträgheit beeinflussen das Bewegungsvermögen des Roboters. Daher müssen die dynamischen Lasten bewertet werden, die beim Anfahren verschiedener Punkte auf der Palette entstehen.
- Teilefamilie: Abmessungen, Gewichte, Stahlsorten und zum Greifen geeignete Flächen.
- Palettenplan: Reihen- und Lagenschema, Zwischenlagen und geforderte Ablagepositionen.
- Takt: Zielmenge, Greifweg, Lagewechsel und Art des Palettenwechsels.
Ablegen und Depalettieren gesondert prüfen
Die magnetische Teileerkennung kann von Halteposition und umgebender Metallgeometrie beeinflusst werden. Planen Sie, wie geprüft wird, dass das Teil gegriffen und abgelegt wurde. Beziehen Sie unterschiedliche Stapelhöhen in die Bewertung ein; beschränken Sie den Umfang nicht auf das Ablegen auf einer leeren Palette.
Soll dasselbe System auch Teile von einer vollen Palette aufnehmen, nennen Sie diese Aufgabe von Anfang an. Beschreiben Sie Produktreihenfolge, zugängliche Flächen und das Entfernen der Zwischenlagen gesondert. Lassen Sie im Angebot klar erkennen, welche Aufgaben automatisiert werden und welche Hilfsvorgänge verbleiben.
Häufige Fragen
Lassen sich mehrere Teile gemeinsam aufnehmen?
Das kann im Projektumfang bewertet werden, wenn das sichere Halten jedes Teils und die gesamte Robotertraglast geprüft sind.
Kann ein Magnetgreifer eine Kartonzwischenlage aufnehmen?
Nein. Für nicht magnetische Zwischenlagen ist ein eigenes, geeignetes Greifverfahren erforderlich.
Senden Sie QSMAGNET Ihre Teileliste, ein beispielhaftes Palettenschema und Ihr Robotermodell und fordern Sie eine Bewertung einer Magnetgreiferanordnung passend zu Ihrer Palettieranwendung an.
Ähnliche Artikel
Alle Artikel
Magnetgreifer für Roboter
Magnetgreifer für Roboter auswählen
Magnetgreifer für Roboter auswählen: Werkstoff, Gesamttraglast, Schwerpunkt und Steuerungsanbindung bewerten. Greiferlösungen von QSMAGNET.
Artikel lesen
Magnetgreifer für Roboter
Gelochte Bleche mit dem Roboter handhaben: Vakuumgreifer oder Magnetgreifer?
Für gelochte Bleche Vakuum- und Magnetgreifer nach Lochbild, Kontaktfläche und Roboterbewegung bewerten. Entdecken Sie…
Artikel lesen
Magnetgreifer für Roboter
Magnetgreifer für Roboter zur CNC- und Pressenbeschickung auswählen
Für die CNC- und Pressenbeschickung den Magnetgreifer zusammen mit Teil, Spannvorrichtung, Robotertraglast und Steuersignalen…
Artikel lesen