Magnetgreifer für Roboter
Magnetgreifer für Roboter zur CNC- und Pressenbeschickung auswählen
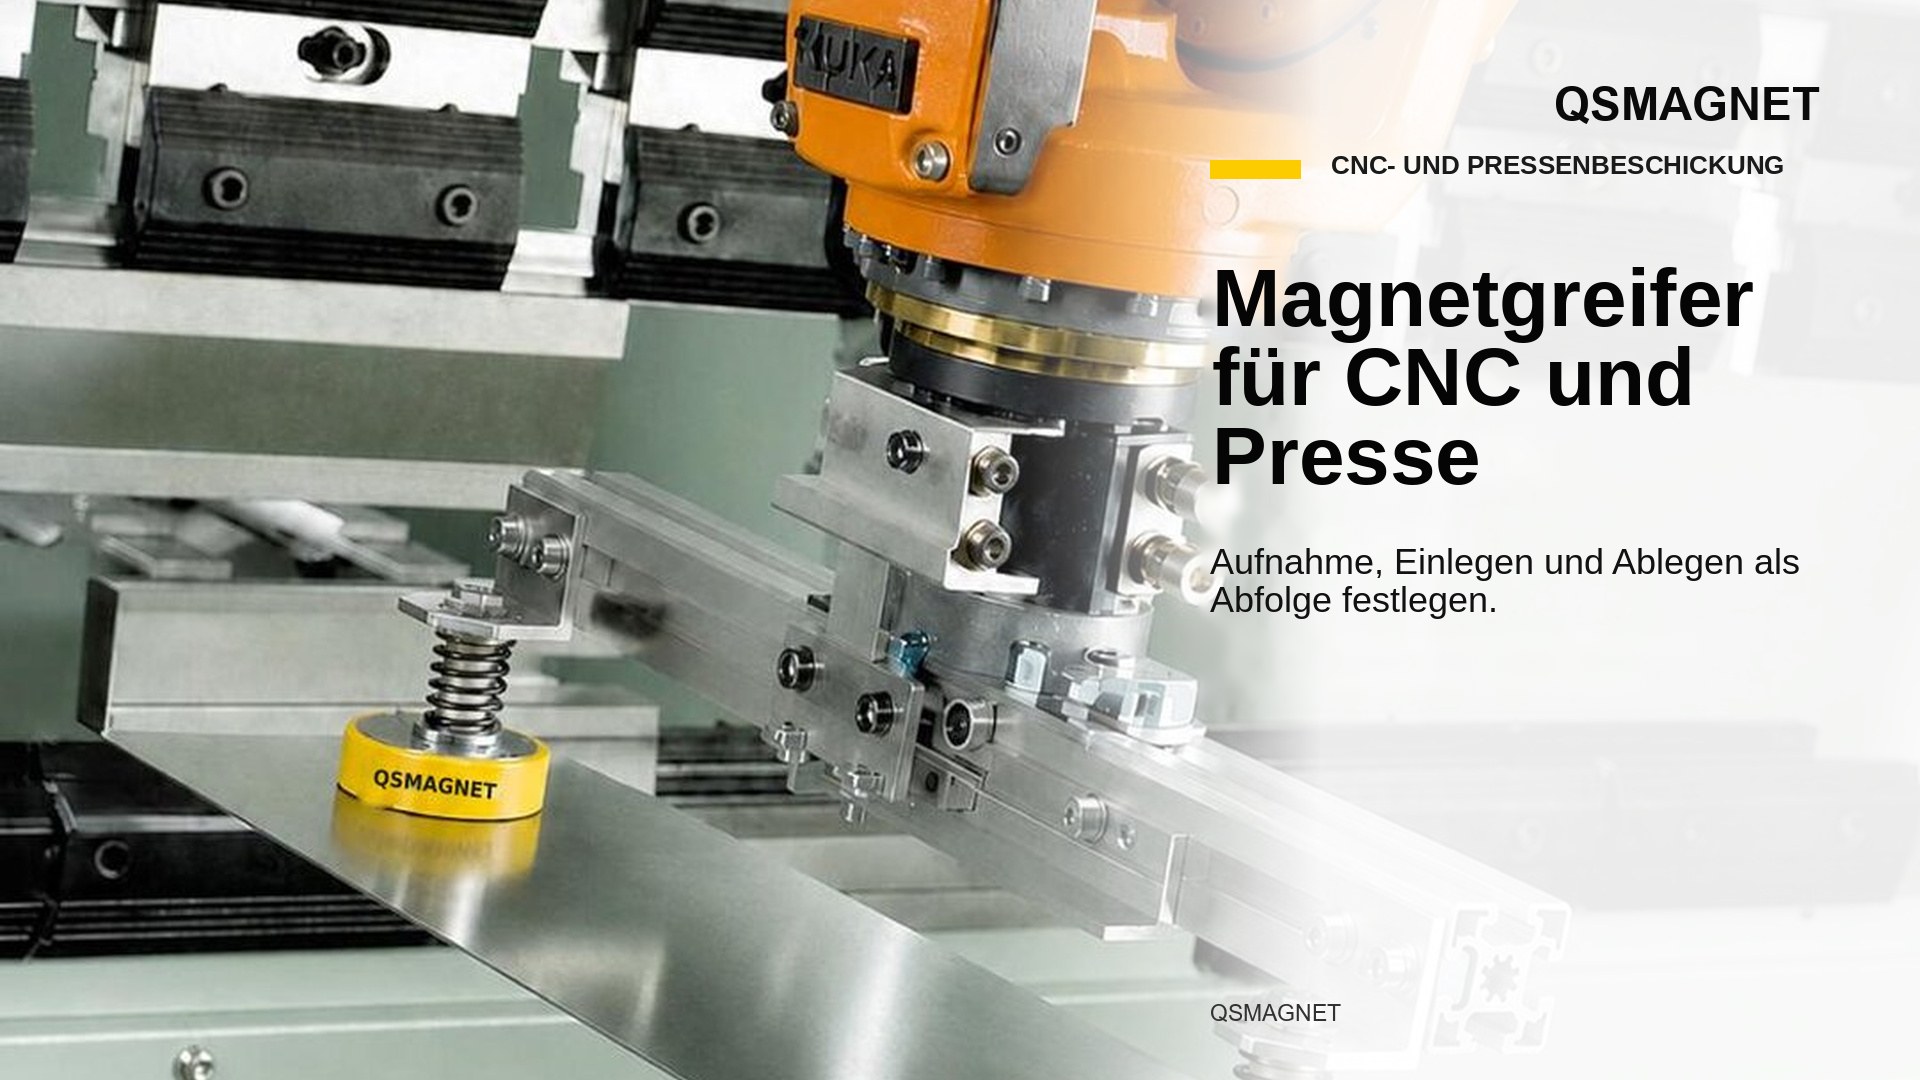
Für die CNC- und Pressenbeschickung wird ein Magnetgreifer zusammen mit der Aufgabe gewählt, das Teil aufzunehmen, in die Maschine einzulegen und nach der Bearbeitung zu entnehmen. Die Magnetgreifer von QSMAGNET für die Automation können für Anwendungen der CNC- und Pressenbeschickung bewertet werden. Die Eignung für Teil und Maschine muss im Projektumfang geprüft werden.
Ein kompakter Magnetgreifer unterstützt den Roboter beim Transport des Stahlteils zur Maschinenbeschickung; da er auf die Teilegeometrie ausgelegt werden kann, lässt er sich an das Beschickungslayout anpassen.
Festlegen, wie das Teil an die Maschine übergeben wird
Zeigen Sie, von welcher Fläche aus der Greifer anfährt und wie das Teil im Schraubstock, in der Spannvorrichtung oder im Werkzeug liegt. Beschreiben Sie die Aufgabe des Transportgreifers getrennt von der Einrichtung, die das Teil während der Bearbeitung spannt. Ergänzen Sie in der Zeichnung die Freiräume in der Maschine und die Richtung, in die der Roboter zurückfahren muss.
Unterscheiden sich die Maße von Rohteil und bearbeitetem Teil, bewerten Sie beide Fälle. Die Greiffläche bei der ersten Aufnahme kann sich bis zum Prozessende verändert haben. Beginnen Sie das Eignungsgespräch mit beiden Teilezeichnungen und fragen Sie klar, welche Stufen eine einzige Greiferanordnung abdeckt.
Befehls- und Prüfabfolge klären
Magnetgreifer sind mit Optionen zur Teileanwesenheitserkennung erhältlich; diese Funktion hängt von gewähltem Produkt und Konfiguration ab. Legen Sie mit Ihrem Integrator fest, wie folgende Zustände in Ihrem Projekt geprüft werden:
- Teil gegriffen: Prüfen, ob das Teil nach dem Greifbefehl transportbereit ist.
- In die Maschine eingelegt: Prüfen, ob das Teil die Zielposition erreicht hat und die Übernahmebedingungen der Maschine erfüllt sind.
- Teil abgelegt: Prüfen, ob sich der Greifer vom Teil gelöst hat und der Roboter zurückfahren kann.
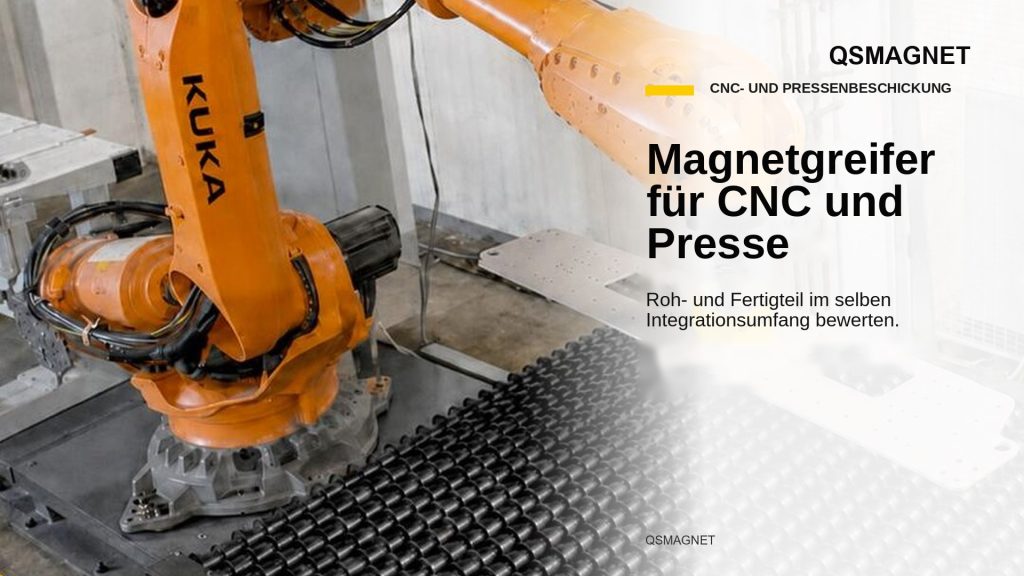
Bei der Bewertung der Robotertraglast werden Gesamtgewicht von Greifer und Teil, Schwerpunkt und dynamische Lasten während der Bewegung gemeinsam betrachtet. Bewerten Sie den Zieltakt auf dieser Grundlage.
Oberflächenzustand der Fertigung in den Mustern abbilden
Späne, die sich auf der Greiferfläche ansammeln, oder eine verschmutzte und raue Teileoberfläche können den magnetischen Kontakt beeinflussen. Teilen Sie Muster im realen Fertigungszustand mit. Sprechen Sie bei der Planung des Ausrüstungslayouts auch Oberflächenkontrollen während der Schicht und den Zugang zur Reinigung an.
Häufige Fragen
Passt derselbe Greifer an jede CNC-Maschine und Presse?
Teil, Maschinenzugang, Roboter und Steuerung müssen gemeinsam bewertet werden.
Lassen sich auch nicht magnetische Teile handhaben?
Übliches magnetisches Halten ist dafür nicht geeignet; ein anderes, werkstoffgerechtes Greifverfahren ist erforderlich.
Senden Sie QSMAGNET Zeichnungen von Rohteil und bearbeitetem Teil, das Maschinenmodell und Ihre Roboterdaten und fordern Sie eine Bewertung eines Magnetgreifers für Ihre Beschickungsanwendung an.
Ähnliche Artikel
Alle Artikel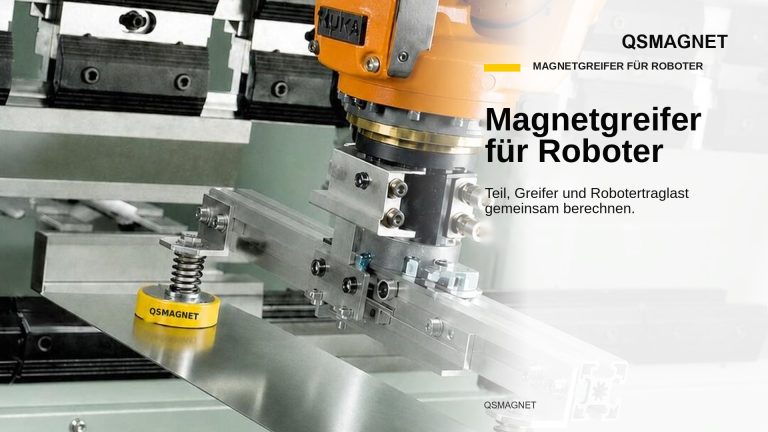
Magnetgreifer für Roboter
Magnetgreifer für Roboter auswählen
Magnetgreifer für Roboter auswählen: Werkstoff, Gesamttraglast, Schwerpunkt und Steuerungsanbindung bewerten. Greiferlösungen von QSMAGNET.
Artikel lesen
Magnetgreifer für Roboter
Gelochte Bleche mit dem Roboter handhaben: Vakuumgreifer oder Magnetgreifer?
Für gelochte Bleche Vakuum- und Magnetgreifer nach Lochbild, Kontaktfläche und Roboterbewegung bewerten. Entdecken Sie…
Artikel lesen
Magnetgreifer für Roboter
Welcher Greifer eignet sich zum Palettieren von Stahlteilen mit dem Roboter?
Zum Palettieren von Stahlteilen mit dem Roboter den Greifer nach Teileform, Traglast, Palettenschema und…
Artikel lesen