Magnetgreifer für Roboter
Gelochte Bleche mit dem Roboter handhaben: Vakuumgreifer oder Magnetgreifer?
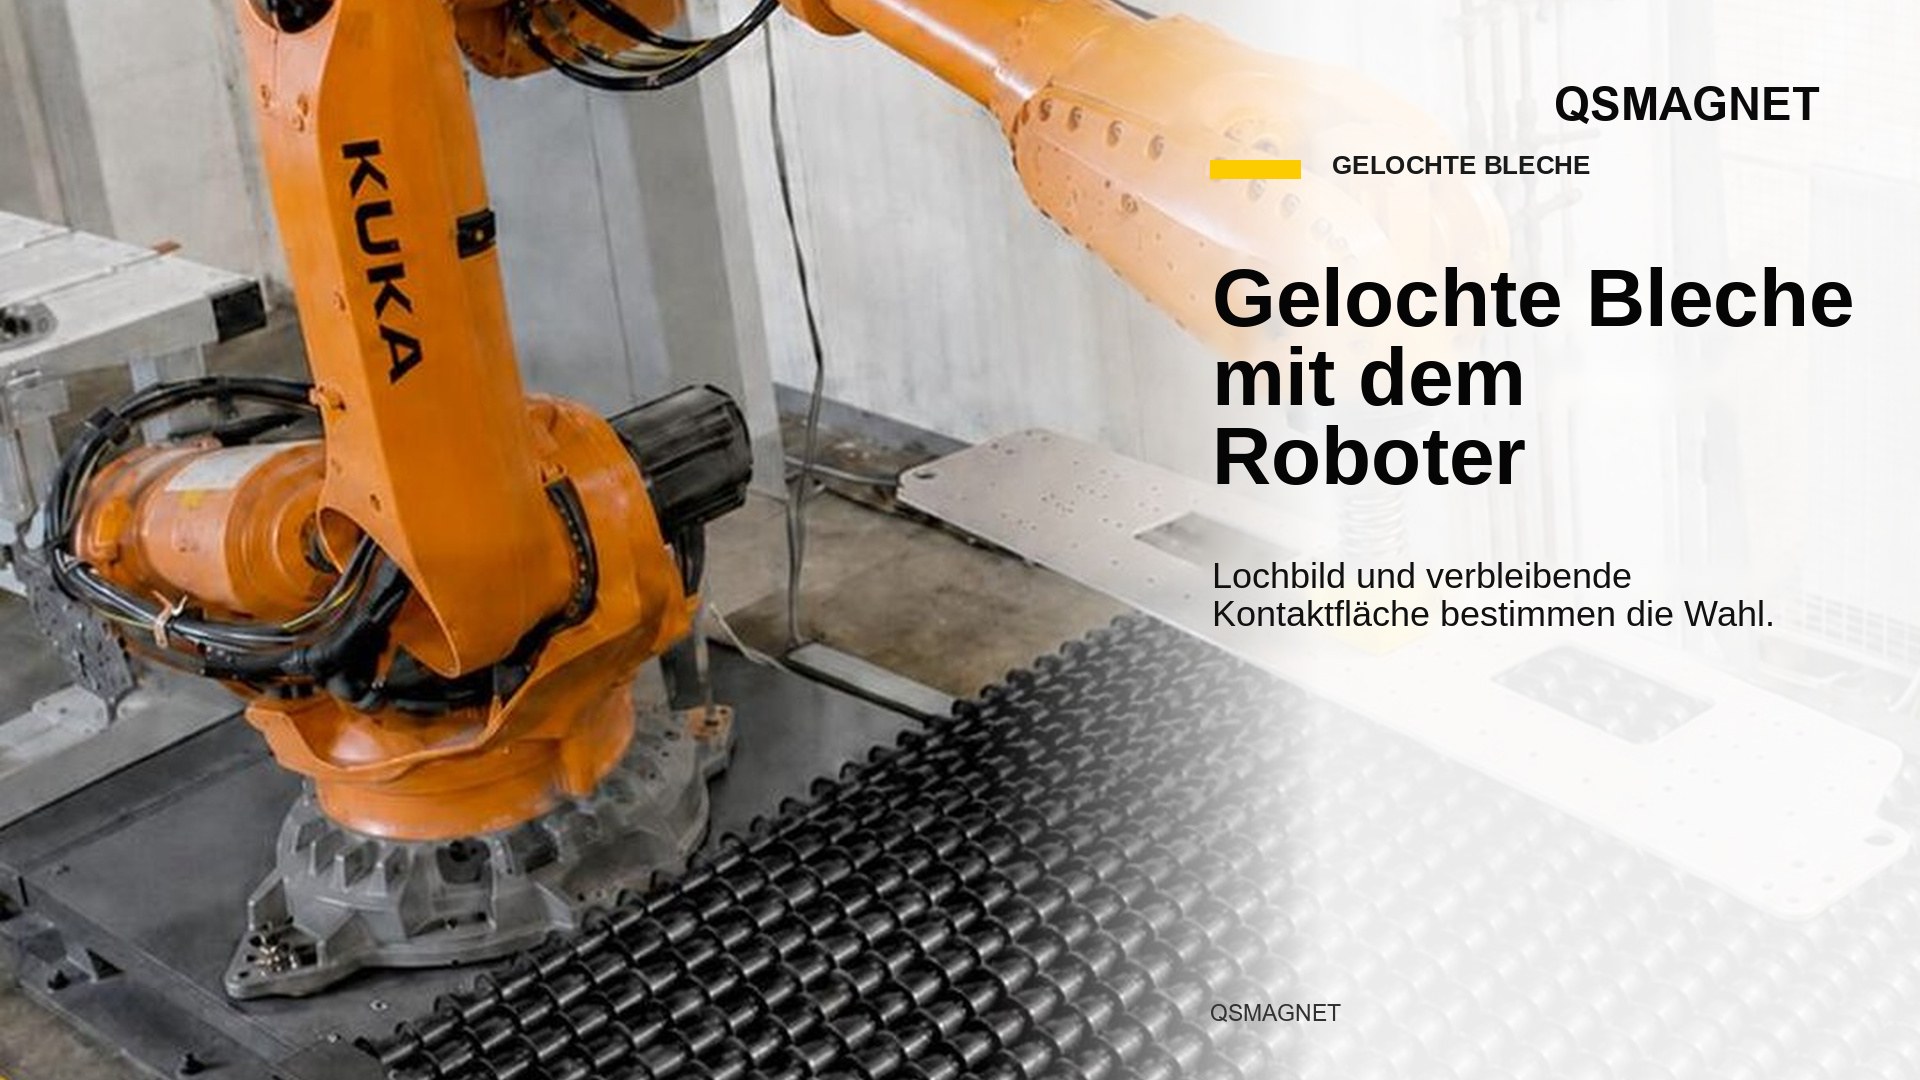
Bei gelochtem Blech hängt die Greiferwahl vom Lochbild und der verbleibenden Haltefläche ab. Für magnetisch haltbare Stahlteile lässt sich Ihre Anwendung mit den Magnetgreifern von QSMAGNET für die Automation bewerten. Die realen Kontaktbedingungen des gewählten Greifers müssen an Ihrem Teil geprüft werden.
Da sich der QSMAGNET-Greifer an das Teil anpassen lässt, kann eine magnetische Halteanordnung auf die geschlossenen Bereiche des gelochten Blechs ausgelegt werden.
Das Lochbild zählt so viel wie die Lochanzahl
Ein Magnetgreifer braucht sauberen Kontakt zwischen Polfläche und Teil. Ein schmaler Steg, eine große Öffnung oder Bohrungen unter dem Greifer können diesen Kontakt einschränken. Dass ein Teil magnetisch ist, bedeutet nicht, dass es an jeder Stelle unter denselben Bedingungen gehalten werden kann.
Markieren Sie auf Ihrer Teilezeichnung die Bereiche, die Sie zum Greifen freihalten können. Haben zwei ähnlich aussehende Produkte Bohrungen an unterschiedlichen Stellen, teilen Sie beide Zeichnungen mit. Klären Sie von Anfang an, ob sich die Greiferposition beim Produktwechsel ändern soll.
- Geometrie: Lochbild, Außenmaße, Abkantungen und geschlossene Bereiche, die zum Greifen genutzt werden können.
- Werkstoff: Stahlsorte, Blechdicke, Oberflächenbeschichtung und Teilegewicht.
- Bewegung: Richtung, in der der Roboter das Teil bewegt, und die beim Ablegen benötigte Lage.
Vakuum für die Anwendung bewerten
Bei Vakuumgreifern gibt es Ausführungen, die Leckagen an porösen und unregelmäßigen Oberflächen begrenzen sollen. Die Eignung von Vakuum an einem gelochten Teil wird daher an der gewählten Ausführung und der realen Oberfläche bewertet.
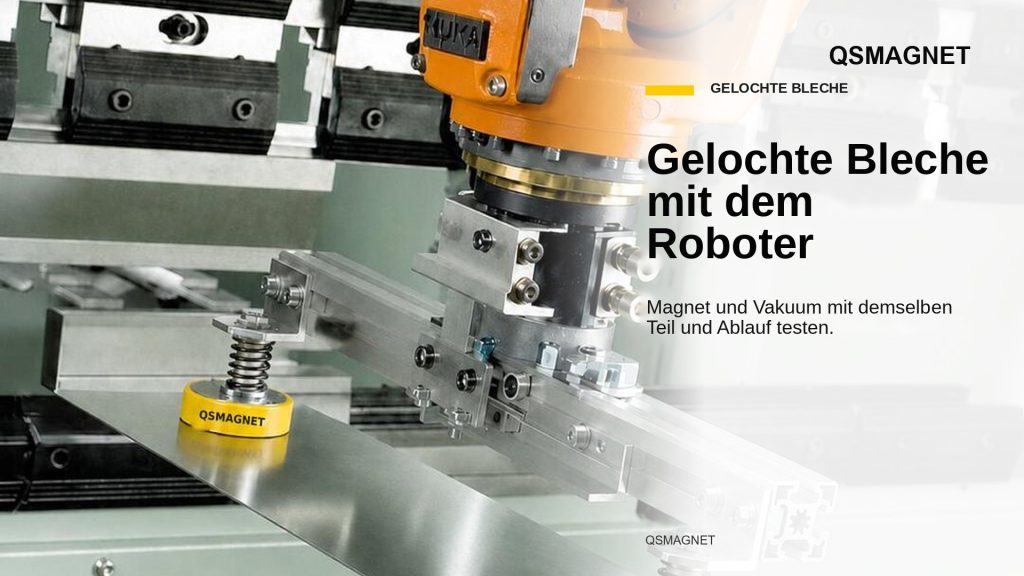
Legen Sie dem Vergleich beider Verfahren dasselbe Teil und dieselbe Roboterbewegung zugrunde. Lassen Sie sich in der Musterbewertung die Ergebnisse von Greifen, Transportieren und Ablegen gemeinsam zeigen. Übertragen Sie das Ergebnis eines einfachen Teils nicht auf Ihre gesamte Produktliste.
Den vollständigen Roboterzyklus beschreiben
Das Eigengewicht des Greifers fließt in die Roboterberechnung ein; Schwerpunkt und dynamische Lasten werden bewertet. Legen Sie im Projekt auch fest, wie die Rückmeldungen „Teil gegriffen“ und „Teil abgelegt“ geprüft werden. Lassen Sie im Angebotsumfang klar angeben, welche Teile mit derselben Greiferanordnung gehandhabt werden.
Häufige Fragen
Lässt sich gelochtes Aluminiumblech magnetisch halten?
Mit üblichem magnetischen Halten lässt es sich nicht heben; es wird ein anderes geeignetes Greifverfahren gewählt.
Sind mehr Magnetmodule immer die Lösung?
Neben der Modulanzahl müssen Anordnung und reale Kontaktfläche bewertet werden.
Senden Sie QSMAGNET eine Zeichnung mit dem Lochbild und Ihr Robotermodell und besprechen Sie eine passende Magnetgreiferanordnung und den Anwendungsumfang für Ihr Teil.
Ähnliche Artikel
Alle Artikel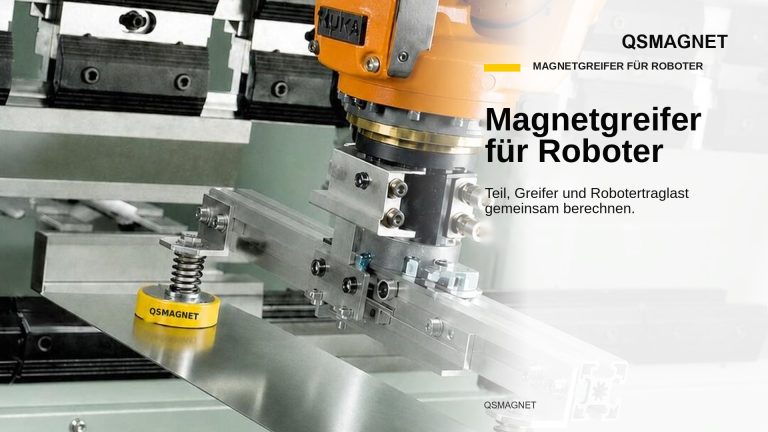
Magnetgreifer für Roboter
Magnetgreifer für Roboter auswählen
Magnetgreifer für Roboter auswählen: Werkstoff, Gesamttraglast, Schwerpunkt und Steuerungsanbindung bewerten. Greiferlösungen von QSMAGNET.
Artikel lesen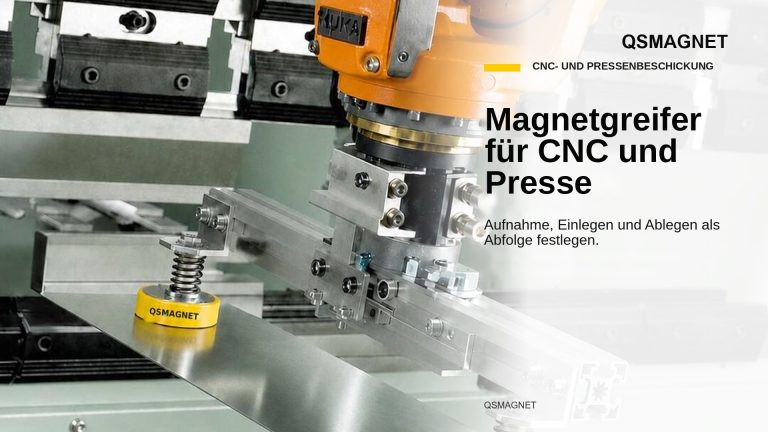
Magnetgreifer für Roboter
Magnetgreifer für Roboter zur CNC- und Pressenbeschickung auswählen
Für die CNC- und Pressenbeschickung den Magnetgreifer zusammen mit Teil, Spannvorrichtung, Robotertraglast und Steuersignalen…
Artikel lesen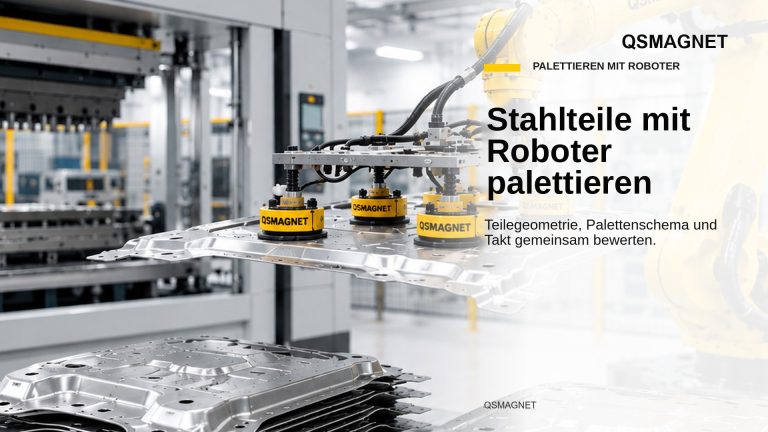
Magnetgreifer für Roboter
Welcher Greifer eignet sich zum Palettieren von Stahlteilen mit dem Roboter?
Zum Palettieren von Stahlteilen mit dem Roboter den Greifer nach Teileform, Traglast, Palettenschema und…
Artikel lesen